
 und


So senden Sie RTK-Basisstationskorrekturen an ArduPilot mit Mission Planner, QGroundControl und MAVProxy

Inhaltsverzeichnis
Dieses Tutorial beschreibt die Konfiguration. MissionPlanner und QGroundControl und senden RTK corrections zu den Autopilot von einem base stationDie Anweisungen wurden getestet mit simpleRTK2B Budget, simpleRTK2B Lite und simpleRTK3B Pro Empfänger.
Wenn Sie lieber einen verwenden möchten NTRIP service Bitte folgen Sie anstelle Ihrer eigenen Basisstation den Anweisungen. Wie senden NTRIP Korrekturen zum ArduPilot-Tutorial mit MissionPlanner, QGroundControl und MAVProxy.
Erforderliche Hardware
- simpleRTK2B – Basis-Starterkit (Basisstationsempfänger)
- simpleRTK2B Überschrift – Basis-Starterkit (rover Empfänger)
- USB-zu-USB-C-Kabel
- Pixhawk Kabelsatz
- Holybro Pixhawk 6C (Sie können Ihren bevorzugten Autopiloten verwenden)
- PC oder Laptop mit Internetverbindung
Erforderliche Software
- Mission Planner or QGroundControl
- RTKlib strsvr (nur für QGroundControl erforderlich)
- MAVProxy (nur für QGroundControl erforderlich)
Wie man RTK-Basisstationskorrekturen an ArduPilot sendet Mission Planner oder QGroundControl
Konfigurieren und verbinden Sie den Basisstationsempfänger
Um einen GNSS-Empfänger als Basisstation zu konfigurieren, folgen Sie bitte den Anweisungen. ArduSimple Lernprogramm Anleitung zur Konfiguration des simpleRTK2B als statische Basisstation. Alternativ, falls Sie Folgendes ausführen simpleRTK3B Empfänger folgen der Anleitung Anleitung zur Konfiguration des simpleRTK3B Pro als statische Basisstation.
Konfigurieren und verbinden Sie die rover Empfänger
- Um Ihren Receiver als einen zu konfigurieren rover Bitte folgen Sie diesem Link ArduSimple LernprogrammAlternativ, falls Sie Folgendes ausführen simpleRTK3B Heading Empfänger folgen diesem Lernprogramm stattdessen.
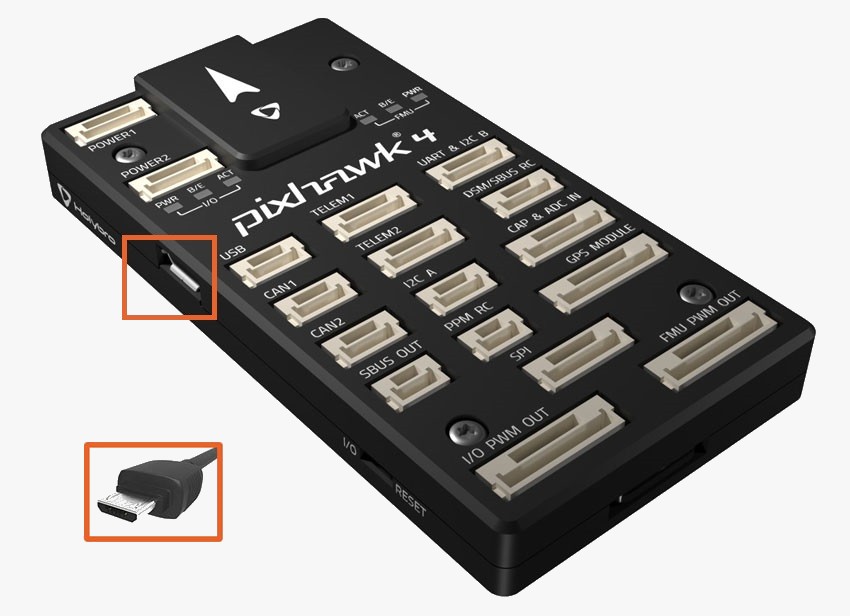
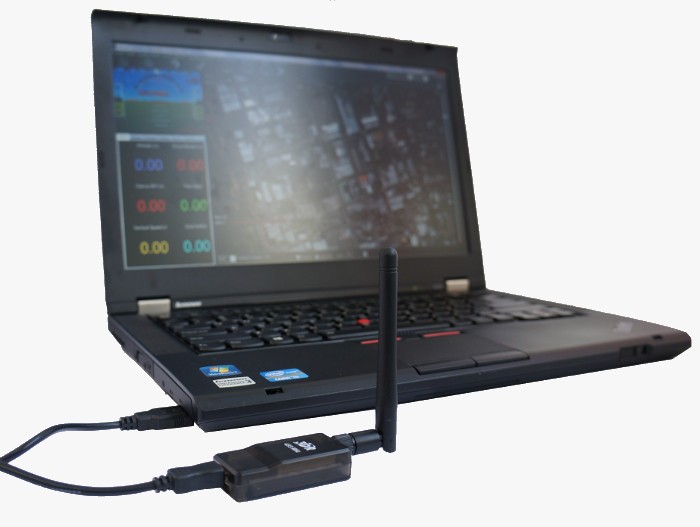
- Schließen Sie die autopilot an Ihren PC über ein USB-C cable oder die radio telemetry Link.
- Schraube die Antenne ab. SMA connectors Verbinden Sie die Empfänger von Hand und achten Sie darauf, dass die Antennen an einem Ort mit freier, ungehinderter Sicht zum Himmel aufgestellt werden.
- Schließen Sie den Empfänger an den Autopiloten an und überprüfen Sie, ob Sie ein GPS lock.
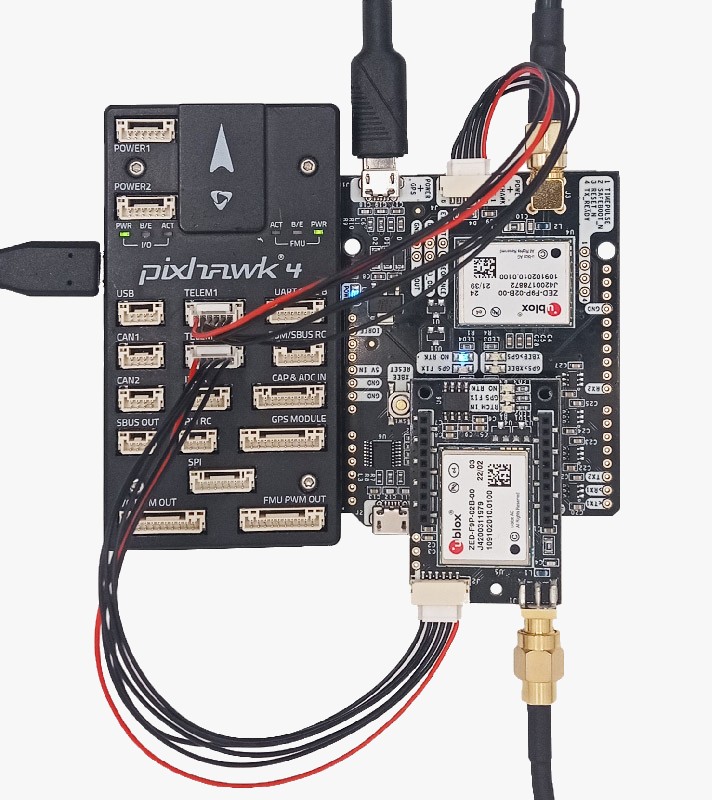
Senden Sie RTK-Korrekturen von einer Bodenstation mithilfe eines Basisstationsempfängers.
Mit Mission Planner Der Vorgang ist äußerst einfach, die Anweisungen sind die gleichen simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) und simpleRTK3B Pro (Septentrio mosaic-X5) Empfänger.
- Öffne Mission Planner und verbinden Sie sich mit Ihrem rover autopilot über ein COM port.
- Zurück Nach SETUP -> Optional Hardware -> RTK/GPS Inject.
- Wähle aus COM port Die GNSS-Basisstation wird verwendet, um eine Verbindung zum Computer herzustellen und die richtigen Einstellungen vorzunehmen. baudrate (normalerweise 115200). Drücken Sie Connect.
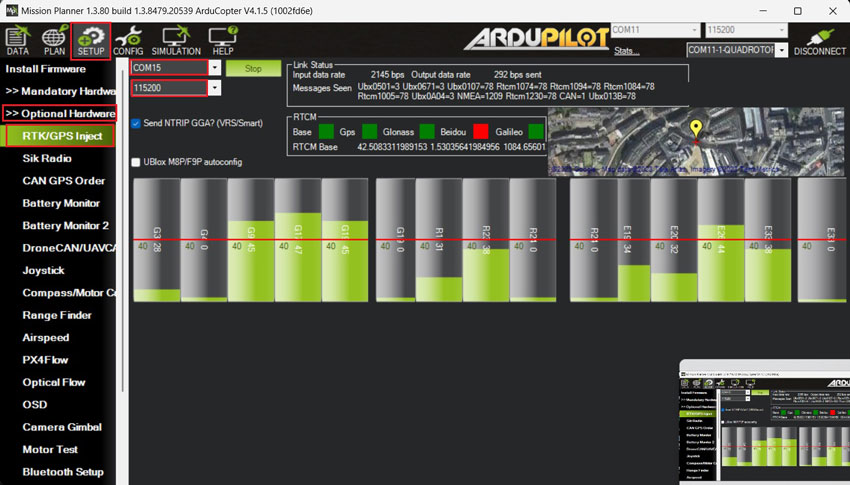
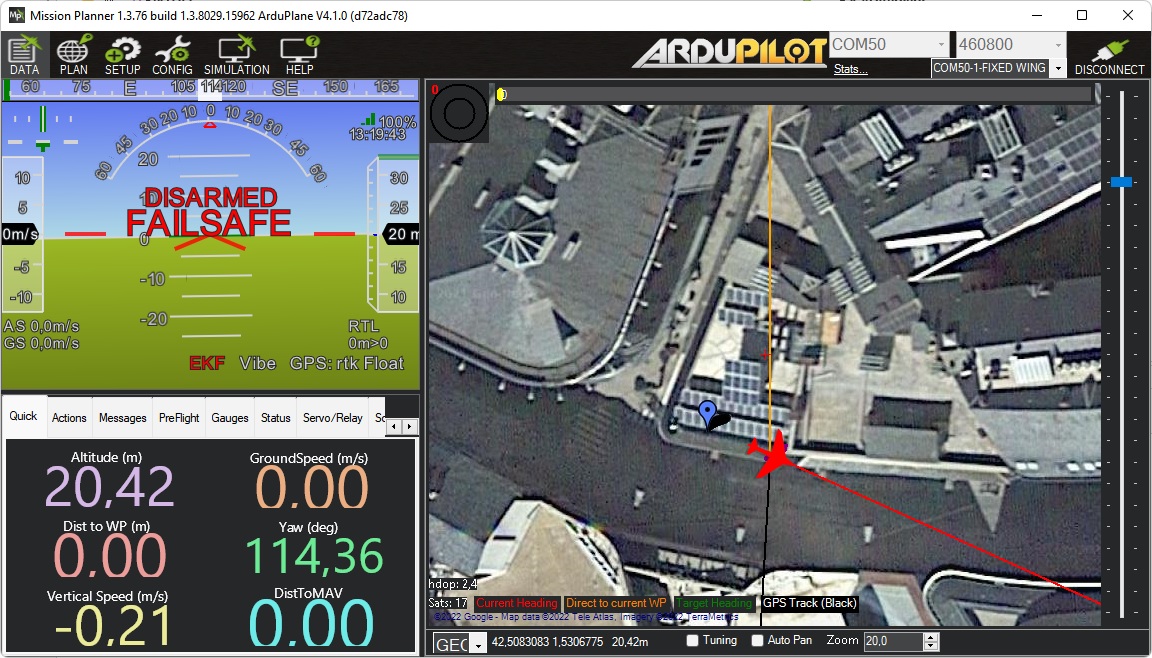
- Zurück zum Hauptbildschirm Mission PlannerSie finden dort sowohl die Basisstation als auch den Autopiloten. rover Positionen.
- Das rover empfängt korrekte RTCM-Korrekturen von der Basisstation, wenn Mission Planner GPS in RTK Float/Fixed mode.
QGroundControl erkennt automatisch beides simpleRTK2B Budget
und simpleRTK3B Pro Boards (aber nicht die) simpleRTK2B Lite), die über USB mit dem Computer verbunden ist, auf dem das Programm läuft.
Es konfiguriert den Empfänger automatisch und beginnt mit der Übertragung von Korrekturen an den am Autopiloten montierten GNSS-Empfänger.
Wir haben die automatische Konfiguration getestet, und das Verhalten entspricht nicht immer den Erwartungen. Daher zeigen wir Ihnen in diesem Tutorial eine alternative Methode, die Folgendes unterstützt: simpleRTK2B Lite Empfänger fungieren als Basisstationen und funktionieren zu 100 %.
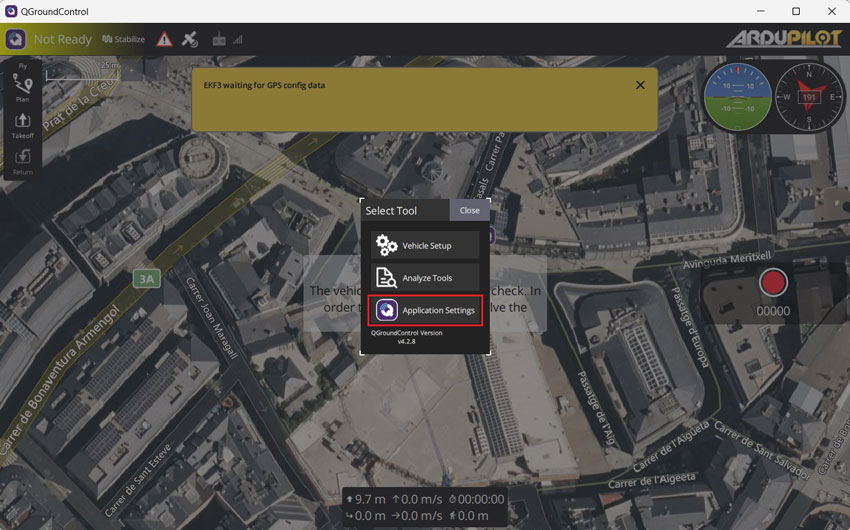
- Öffne QGroundControl und drücken Sie Application Settings im Hauptmenü.
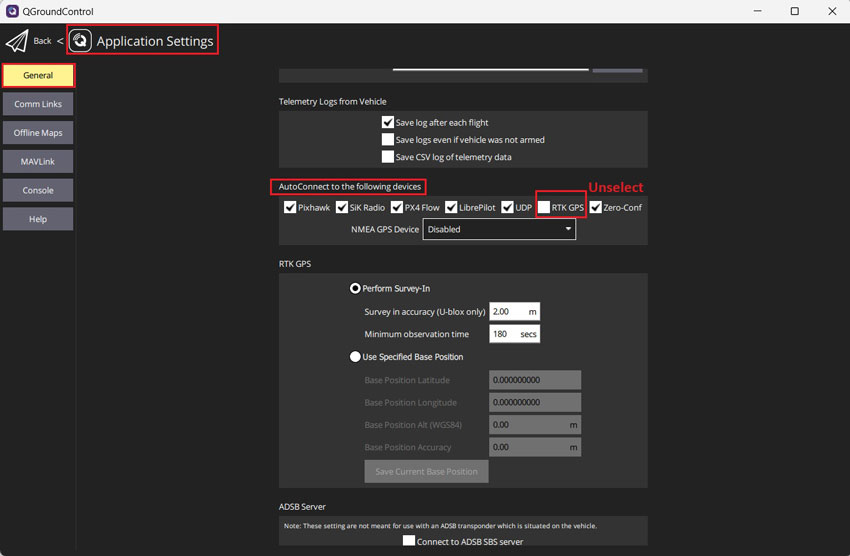
- Zurück Nach General –> AutoConnect to the following devices –> Unselect RTK GPS.
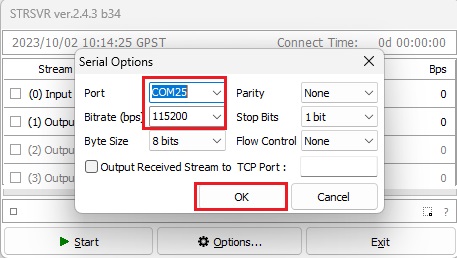
- Führen Sie STRSVR application. Wählen (0) Als serielle Schnittstelle eingeben, auf die Schaltfläche „Optionen…“ klicken.
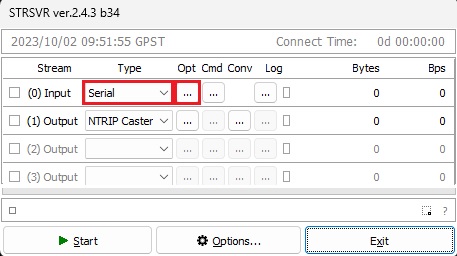
- Stelle den Port zu den COM port Ihrer GNSS receiver Basisstation. Einstellen Bitrate (bps) auf Ihre GNSS receiver baudrate, klicken OK.
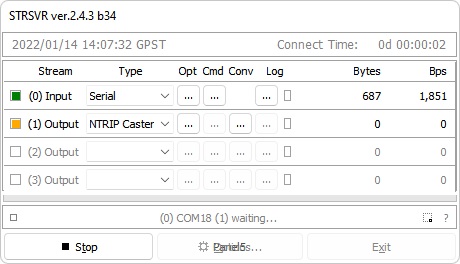
- Auswählen (1) Output as NTRIP Caster, click Opt… button.
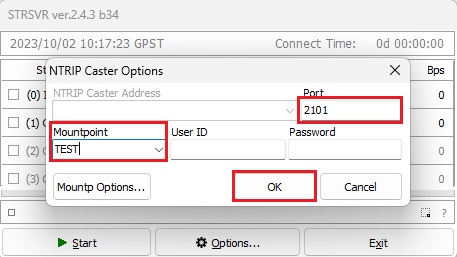
- Stelle den PortBeispielsweise 2101. einstellen MountpointBeispielsweise TESTSie können gehen UserID und Password leer lassen und klicken OK.
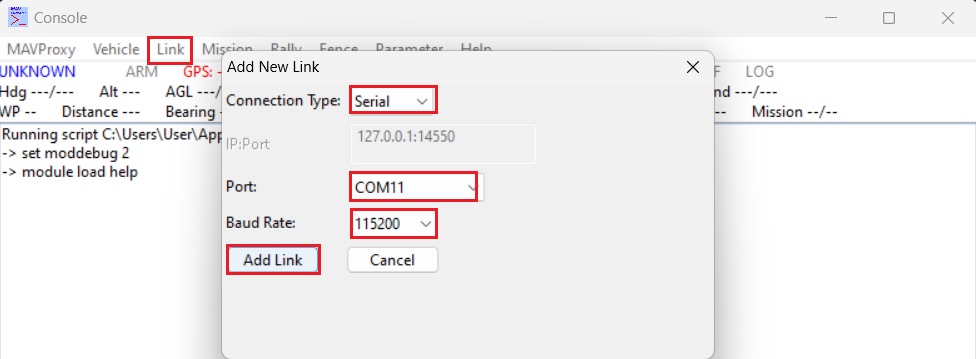
- Führen Sie MAVProxy und geh zu Link –> Add –> Serial. Wählen Sie die telemetry link oder Autopilot COM port und einstellen Baud Rate. Klicken Sie Add Link.
- Wenn die Verbindung in Ordnung ist, Ihr MAVProxy Der Bildschirm sollte in etwa so aussehen.
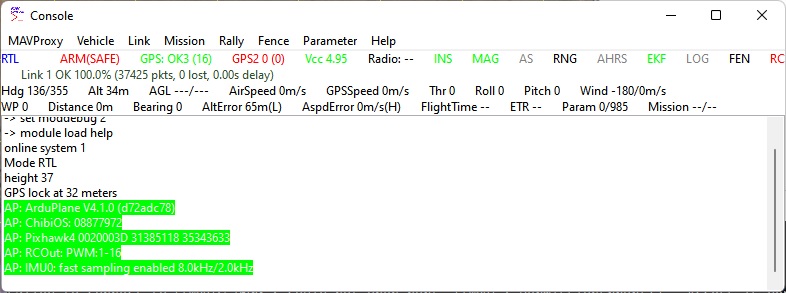
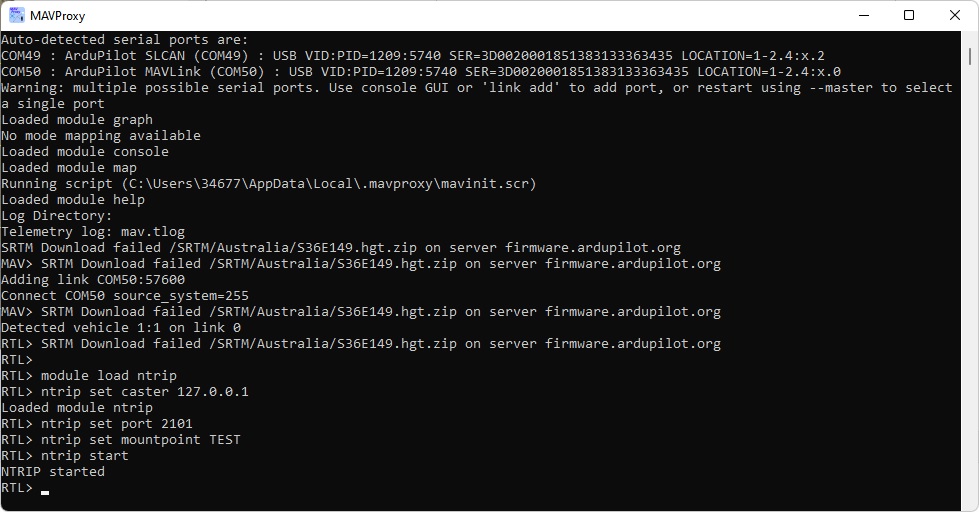
- Öffne MAVProxy Terminalfenster öffnen und Folgendes eingeben:
- module load ntrip
- ntrip set caster 127.0.0.1
- ntrip set port 2101
- ntrip set mountpoint TEST
- ntrip start
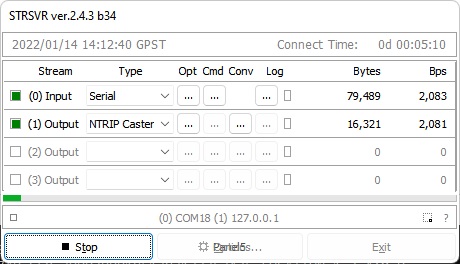
- Nachdem der vorherige Schritt abgeschlossen ist, STRSVR sollte ähnlich wie das unten stehende Beispiel aussehen, was darauf hinweist, dass die Datenübertragung im Gange ist.
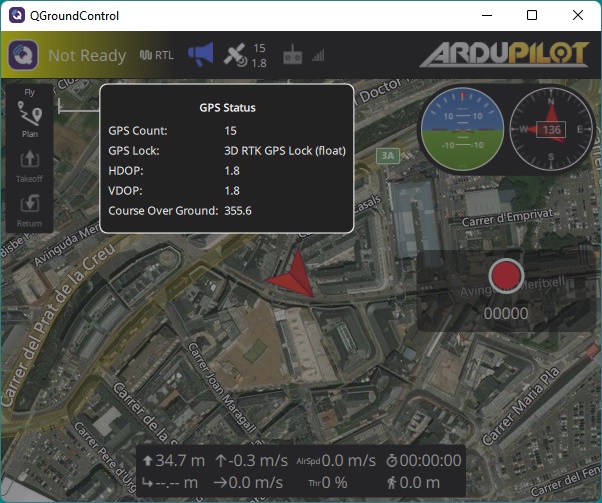
- Das GNSS receiver wird mit Ihrem Autopiloten verbunden sein RTCM messages von Ihrer Basisstation automatisch und eintreten RTK fix/float mode.
ANDERE PRODUKTE
Wenn Sie dieses Tutorial machen möchten, haben wir alle Produkte auf Lager und sind versandbereit.
- Sale!
 Made in EuropeRTK starter kits
simpleRTK2B Heading – Basic Starter Kit
Von 414,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden -
-

RTK-Assistent
Finden Sie mit nur wenigen Fragen die besten Produkte für Ihre Anwendung.