
 und


Anleitung zur Konfiguration des u-blox ZED-X20P, ZED-X20D
Einführung
Diese Seite behandelt die u-blox ZED-X20 GNSS-Empfänger, einschließlich der Varianten X20P und X20D. Es bietet eine schrittweise Anleitung zur grundlegenden Verwendung von u-center 2 – der Software zur Leistungsbewertung, detaillierten Analyse und Konfiguration von u-blox-Empfängern.
Los geht´s
Um das Board mit dem ZED-X20 zu verwenden, müssen Sie im Wesentlichen die folgenden Schritte durchführen, um Folgendes zu erreichen: RTK fix und erreichen Sie mit Ihrem RTK-Board eine Genauigkeit im Zentimeterbereich.
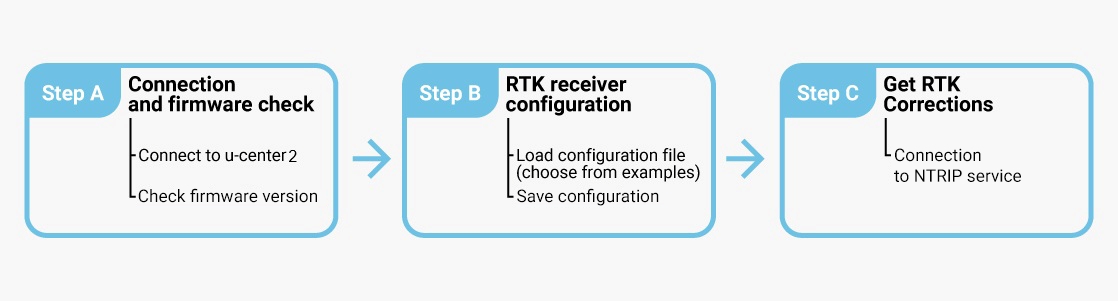
Schritt A: Verbindungs- und Firmwareprüfung
Verbinden Sie u-center 2
- Herunterladen u-center 2 Für Windows 10/11 (64-Bit). Wichtig: Wählen Sie den Build für u-blox M10/F10/X20-Produkte, nicht die ältere Version für M8/M9/F9 oder ältere GNSS-Empfänger.
- Nach Abschluss der Installation geben Sie Ihre Daten ein u-blox Melden Sie sich über Ihren Browser mit den Zugangsdaten für das Supportportal an. Falls Sie noch kein Konto haben, klicken Sie hier. Registrieren.
Für die erste Anmeldung ist eine Internetverbindung erforderlich, aber sobald u-center 2. ist gestartet, kann in nachfolgenden Sitzungen offline verwendet werden.
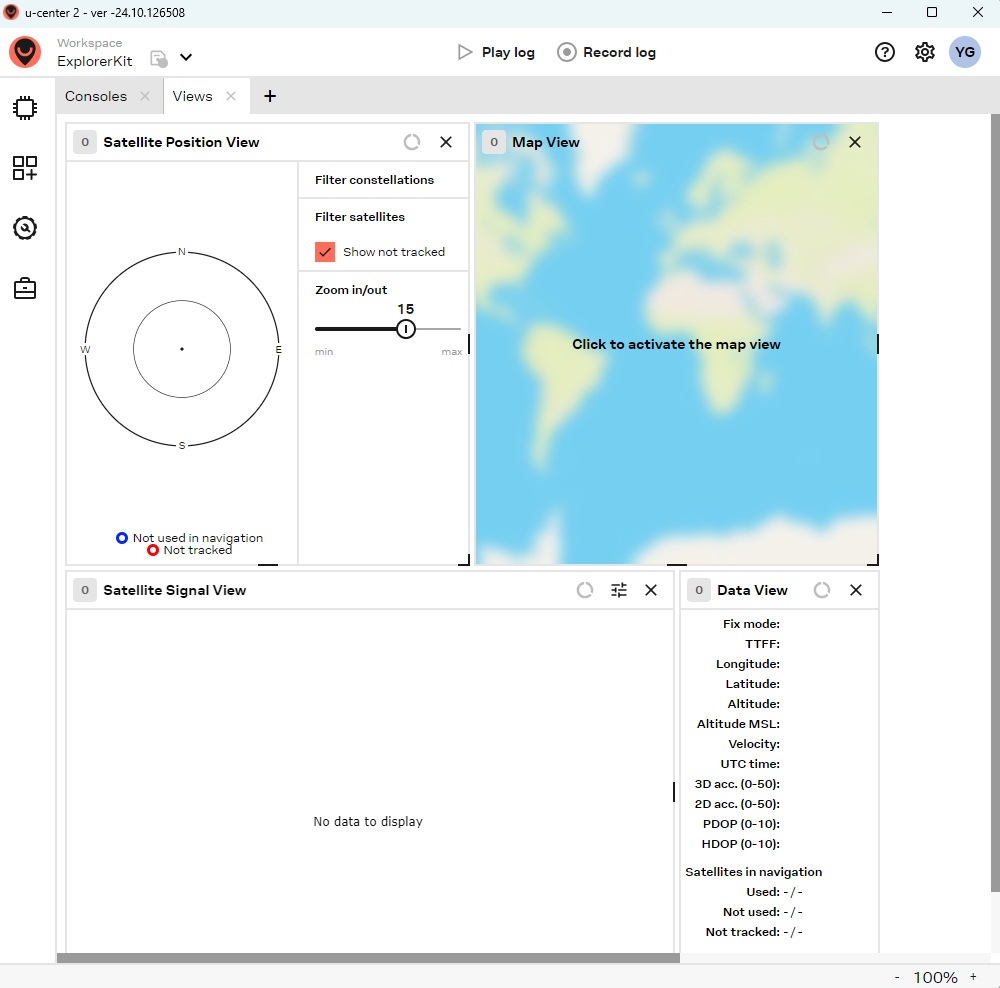
- Schließen Sie die GNSS-Antenne an Ihren Empfänger an. Positionieren Sie die Antenne für den Funktionstest so, dass sie freie Sicht zum Himmel hat; andernfalls empfangen Sie keine Satellitensignale.
Verbinden Sie den Empfänger über den mit „USB-Anschluss“ gekennzeichneten Anschluss mit Ihrem PC. POWER+GPS.

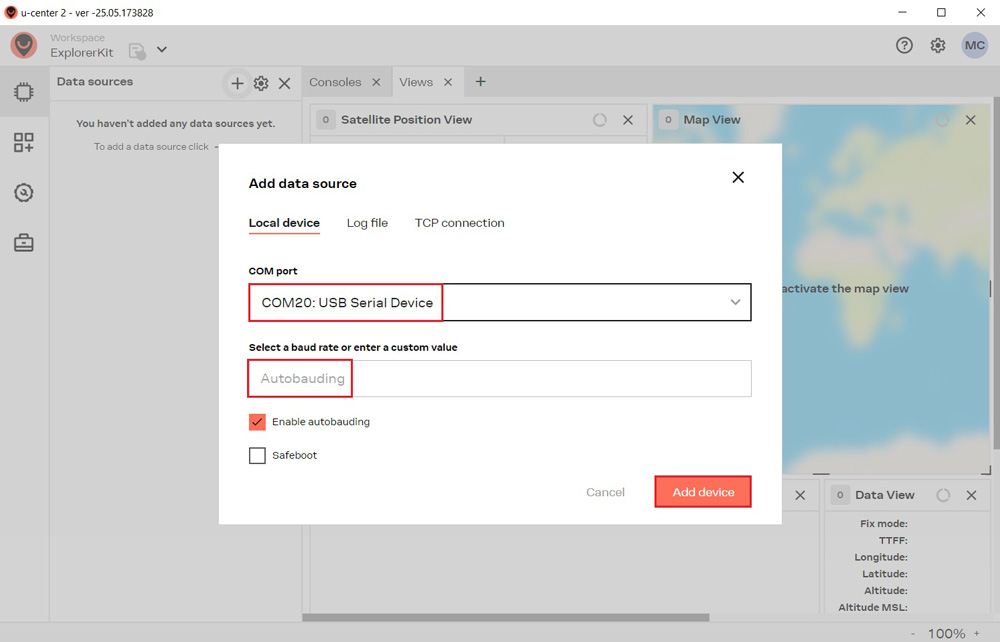
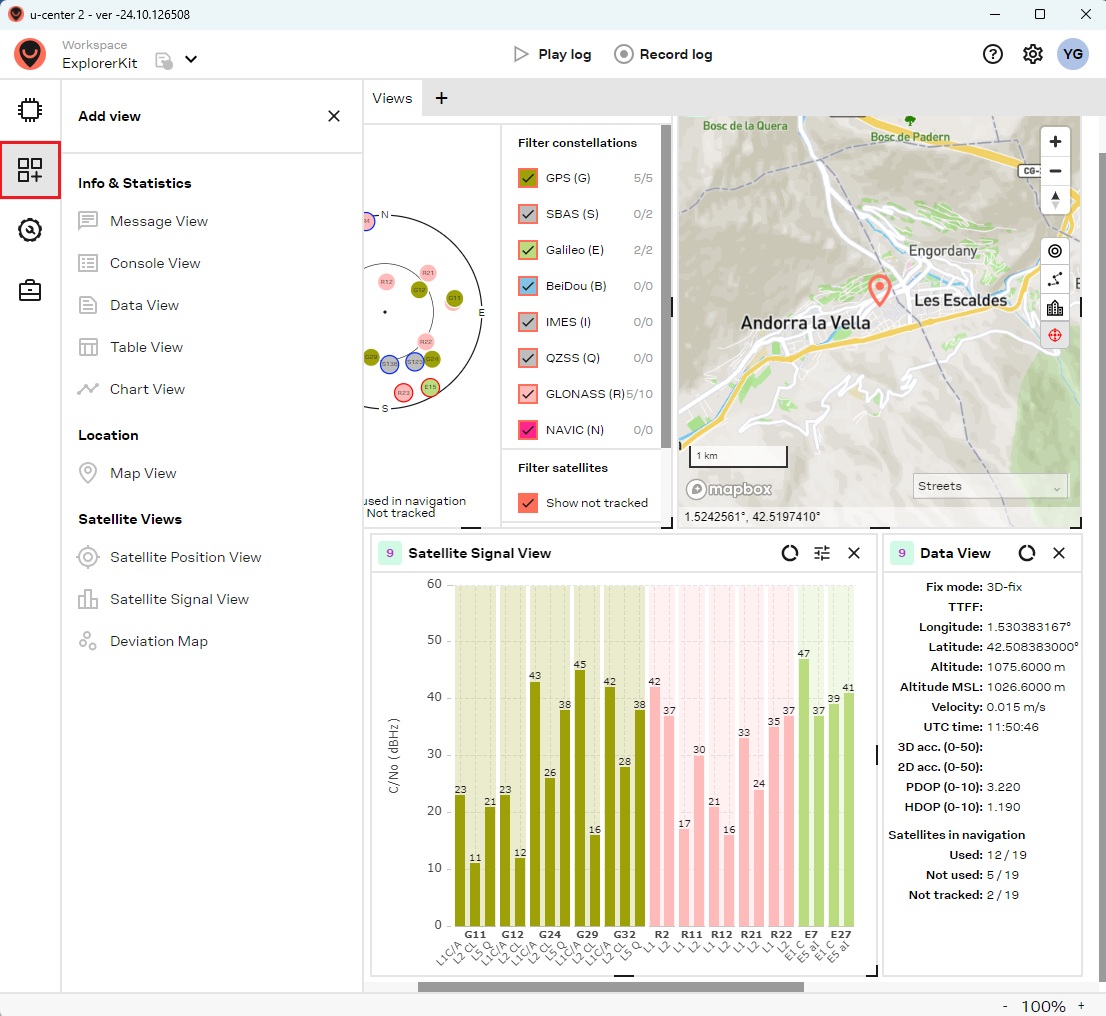
Klicken Sie auf Geräte Klicken Sie dann in der linken Menüleiste auf die + SymbolWählen Sie das Gerät aus COM-Anschluss und wählen Sie Automatische Baud-Funktion zur automatischen Baudratenerkennung. Klicken Sie abschließend Gerät hinzufügen.
Um Ihre bevorzugten Ansichten hinzuzufügen, klicken Sie auf die Schaltfläche Ansicht hinzufügen Das Symbol befindet sich in der linken Menüleiste.
Firmwareversion prüfen
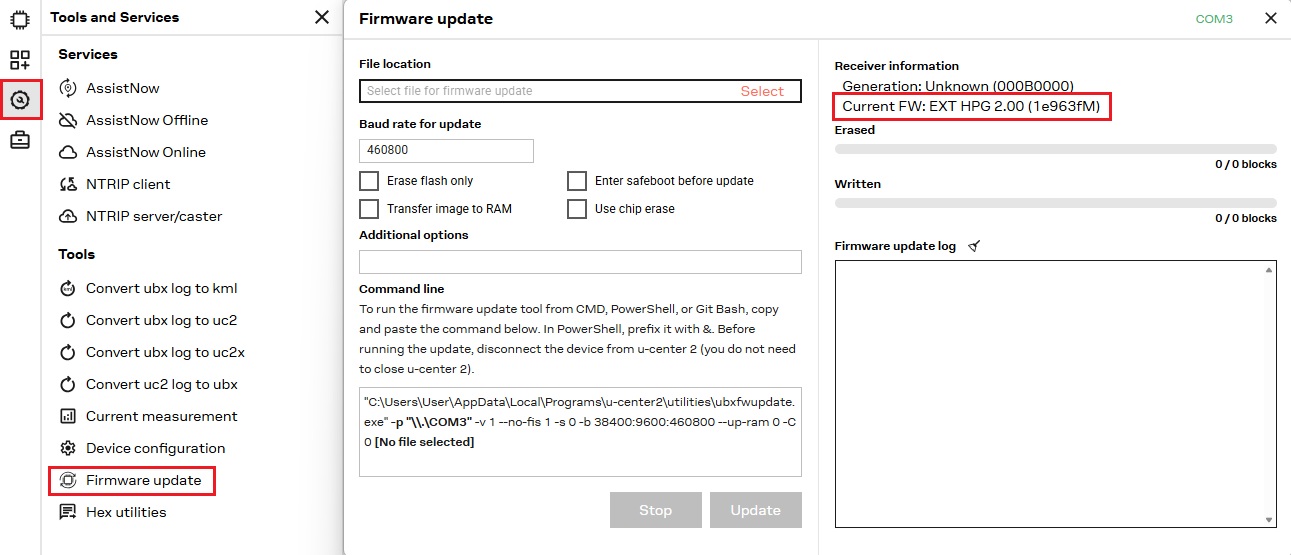
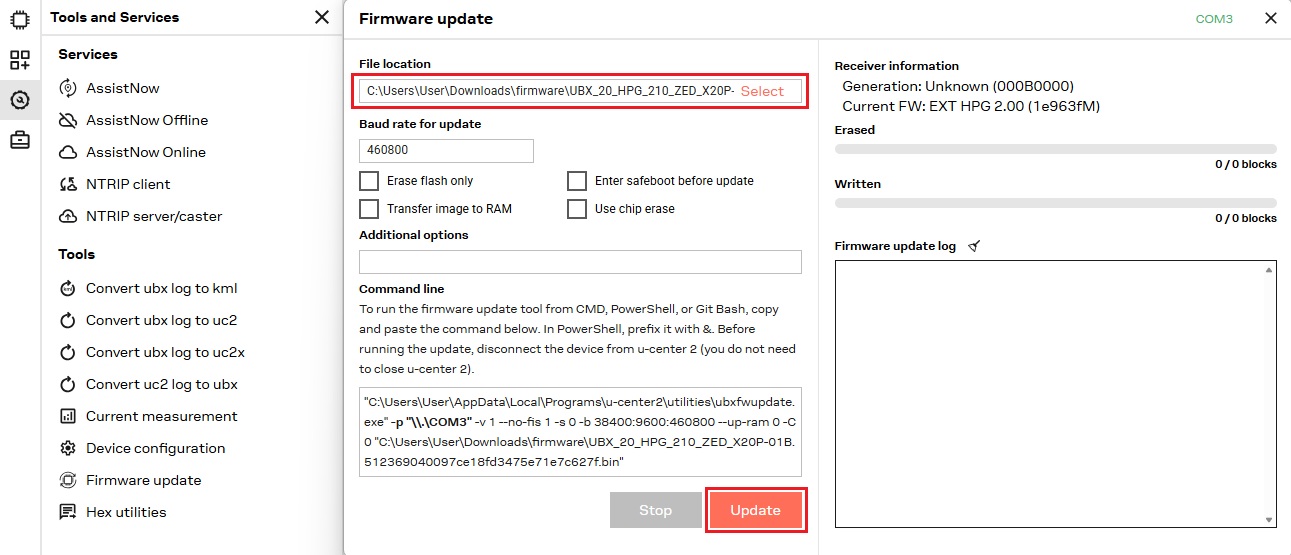
Um die Firmware-Version zu überprüfen, navigieren Sie zu Tools und Services > Firmware-UpdateDie aktuelle Firmware-Version wird angezeigt unter Empfängerinformationen.
Schritt B: Empfänger konfigurieren
Um Ihnen die Konfiguration Ihres ZED-X20-Empfängers zu erleichtern, haben wir mehrere Beispielkonfigurationsdateien vorbereitet.
Laden einer Konfigurationsdatei
Suchen Sie in der untenstehenden Tabelle die Konfigurationsdatei, die am besten zu Ihren Projektanforderungen passt, und klicken Sie darauf, um sie auf Ihren PC herunterzuladen. Diese Konfigurationsdateien basieren auf Firmware-Version 2.11. Bevor Sie eine Konfigurationsdatei laden, führen Sie bitte Schritt 8 oben aus. Überprüfen Sie Ihre Firmware-Versionund aktualisieren Sie es gegebenenfalls.
| Konfiguration | Reichen Sie das |
|---|---|
BasisDetails Dadurch wird Ihr Empfänger als Basisstation im Survey-in-Modus mit einer Genauigkeit von 2.5 m und einer Messdauer von 60 s konfiguriert. Ausgehend von der Standardkonfiguration des ZED-X20P. Hohe Präzision ermöglichen:
| Basis_2.11 |
Rover 1Hz Details Dadurch wird Ihr Receiver als solcher eingestellt. rover bei einer Aktualisierungsrate von 1 Hz. Ausgehend von einer Standardkonfiguration des ZED-X20P. Hohe Präzision ermöglichen:
| Rover_1Hz_2.11 |
Rover 25Hz Details Dadurch wird Ihr Receiver als solcher eingestellt. rover bei einer Aktualisierungsrate von 25 Hz. Ab a Rover 1-Hz-Konfiguration. Deaktivierung auf USB NAV-PVT und RXM-COR:
| Rover_25Hz_2.11 |
Rover 1 Hz + Galileo HAS Korrekturen Details Dadurch wird Ihr Receiver als solcher eingestellt. rover bei einer Aktualisierungsrate von 1 Hz einschließlich Galileo HAS Korrekturen. Ab a Rover 1-Hz-Konfiguration. Deaktivierung auf USB NAV-PVT und RXM-COR:
| Rover_1Hz_GAL_HAS_2.11 |
Rover 1 Hz + NMEA-Nachrichten an Bluetooth, BLE oder radio PluginDetails Mit dieser Konfiguration können Sie den Empfänger über Bluetooth, BLE oder über radio und andere Kommunikations-Plugins auf XBee-Sockel. Ausgehend von rover 1-Hz-Konfiguration. Deaktivierung auf USB NAV-PVT und RXM-COR:
| Rover_1Hz_plugin_2.11 |
Rover 1 Hz + GGA-Nachrichten an 4G senden NTRIP PluginDetails Diese Konfigurationsdatei ermöglicht die Verbindung zu NTRIP Client mit VRS-Einhängepunkten. Ausgehend von rover 1-Hz-Konfiguration. Deaktivierung auf USB NAV-PVT und RXM-COR:
| Rover_1Hz_4G_2.11 |
Nachbearbeitung von RAW-Daten (PPK) bei 1 HzDetails Diese Konfigurationsdatei ermöglicht die Ausgabe von Rohdaten. Ausgehend von rover 1-Hz-Konfiguration. Deaktivierung auf USB NAV-PVT und RXM-COR:
| PPK_2.11 |
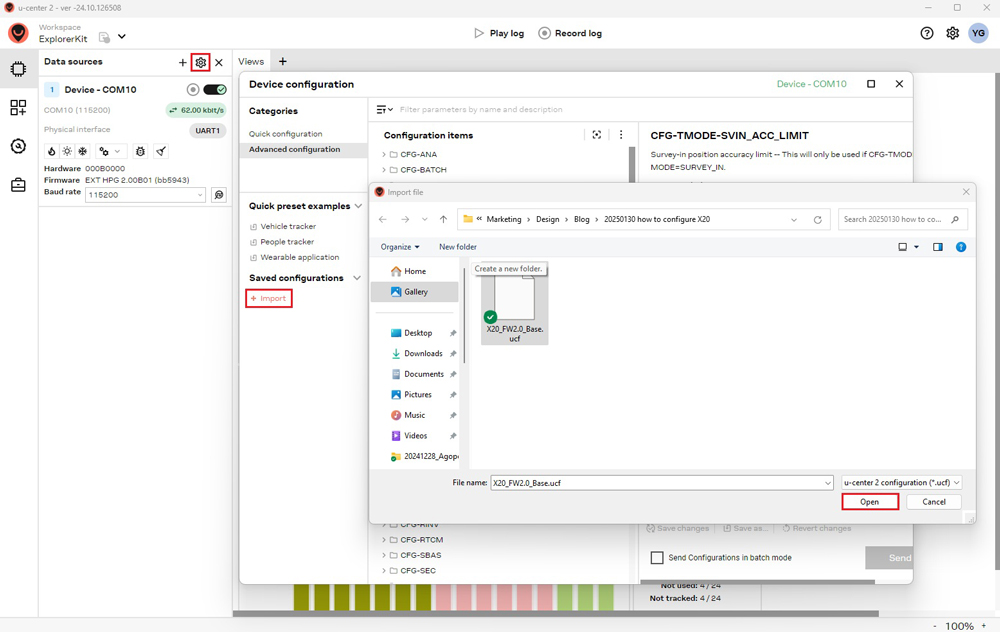
Klicken Sie in der Menüleiste auf das Zahnradsymbol, um es zu öffnen. Gerätekonfiguration. Unter Gespeicherte Konfigurationen, klicken +ImportWählen Sie Ihre Konfigurationsdatei aus und klicken Sie auf Öffne um es zu importieren.
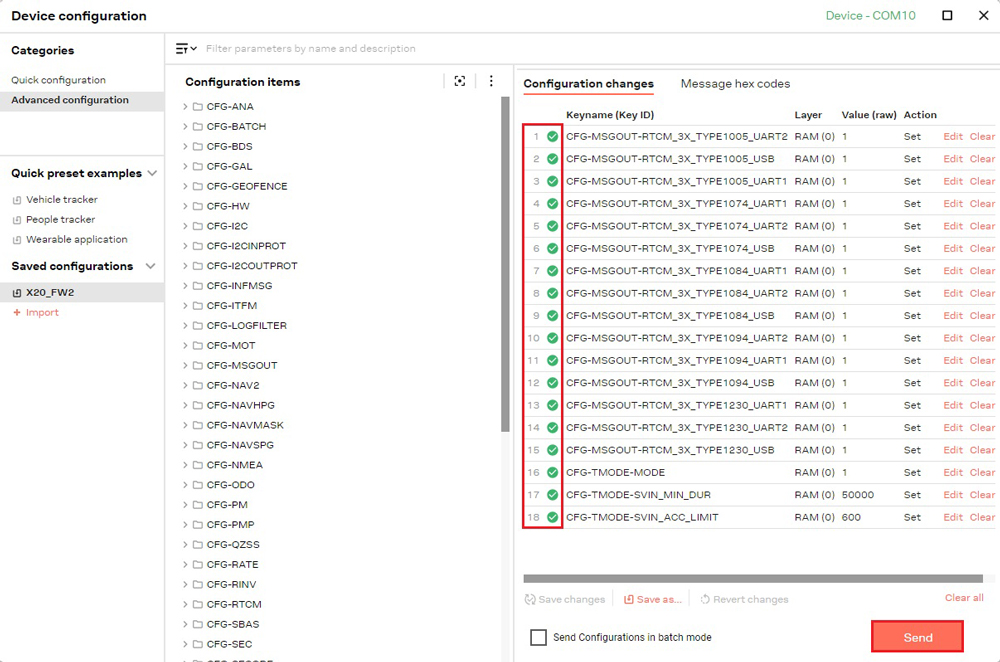
Klicken Sie auf SendenUnterhalb von Konfigurationsänderungen um die Aktion zu bestätigen.
Schritt C: RTK-Korrekturen abrufen
Um mit GNSS-Empfängern eine Genauigkeit im Zentimeterbereich zu erreichen, sind RTK-Korrekturen erforderlich. Diese können auf zwei Arten durchgeführt werden:
- NTRIP Korrekturservice (die einfachste Option)Diese Methode erfordert lediglich ein rover Empfänger und Zugang zu einem Korrekturdienst, wodurch die Notwendigkeit einer dedizierten Basisstation entfällt.
- Base-Rover -Setup: Bei dieser Konfiguration betreiben Sie eine lokale Basisstation, die RTK-Korrekturen generiert und diese direkt an das Gerät überträgt. rover.
NTRIP Korrekturservice
NTRIP (Networked Transport of RTCM via Internet Protocol) ist ein Protokoll zum Streamen von GNSS-Daten über das Internet. Es ermöglicht die Übertragung von Echtzeit-Korrekturdaten von einer Referenzstation zu einem GNSS-System. rover oder Benutzergerät.
Um die Zugangsdaten (Serveradresse, Port, Benutzername und Passwort) zu erhalten, suchen Sie nach verfügbaren RTK-Korrekturdienste in Ihrem Land.
Verbindung zum caster Für Korrekturdaten ist entweder UBX-NAV-PVT or NMEA GGA-Nachrichten muss aktiviert werden. Wenn Sie unsere Rover KonfigurationsdateiDieser Schritt ist nicht notwendig.
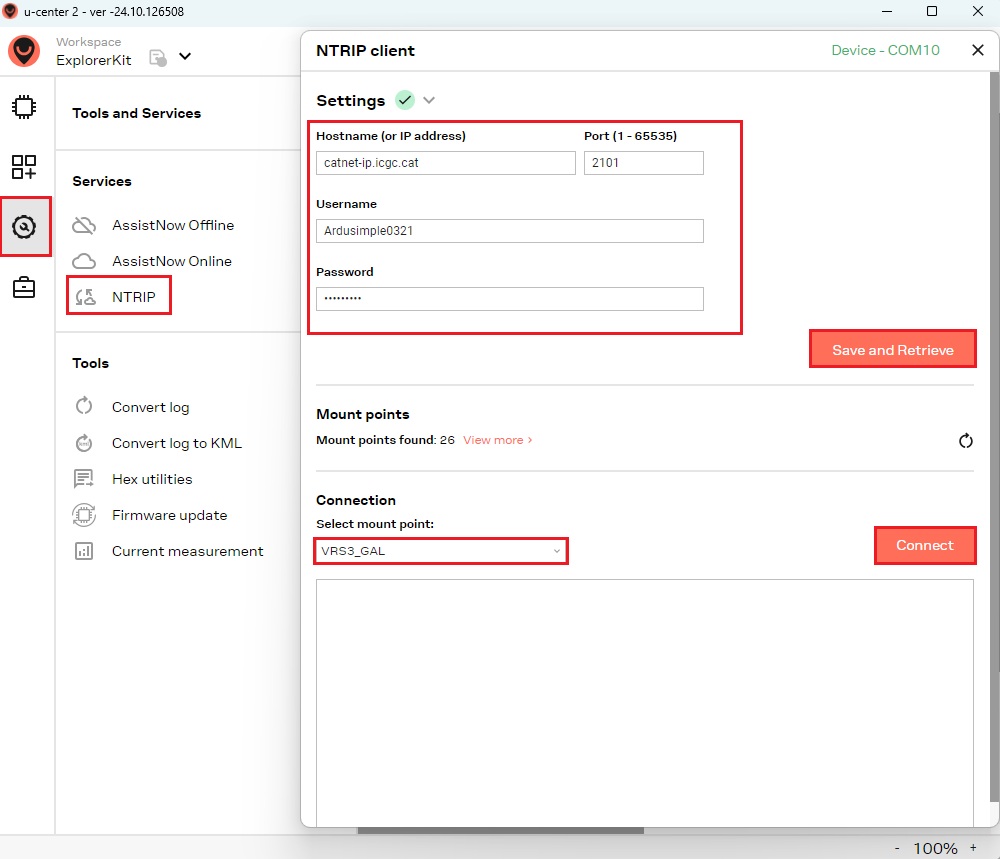
Navigieren Tools und Services > Services > NTRIPGeben Sie den Hostnamen (oder die IP-Adresse), den Port, den Benutzernamen und das Passwort für den Server ein. NTRIP caster. Klicken Sie Speichern und Abrufen Um die verfügbaren Mountpunkte abzurufen, wählen Sie einen aus und klicken Sie. Verbinden.
Sie können sich auch mit verbinden NTRIP über Ihr Mobilgerät – eine praktische Option für die Feldarbeit. Weitere Informationen finden Sie in unserem Tutorial: So verwenden Sie zentimetergenaues GPS mit jeder Android-App (Scheinstandort).
Sie können sich auch mit verbinden NTRIP Korrekturen können mithilfe eines unserer unten aufgeführten Kommunikations-Plugins vorgenommen werden. Weitere Informationen finden Sie in der jeweiligen Produktanleitung.
- Sale!
 Plugins
4G NTRIP Master
156,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden - Sale!Made in EuropePlugins
Ethernet NTRIP Master
175,00€Der ursprüngliche Preis betrug: 175,00 €.156,00€Der aktuelle Preis beträgt: 156,00 €. -
Base-Rover Korrekturen
Eine BasisRover Für die Einrichtung werden zwei RTK-Empfänger benötigt: einer, der als Basisstation konfiguriert ist und Korrekturdaten über ein radio Modulen zum anderen Empfänger, der als konfiguriert ist RoverAlternativ können Sie eine unserer vorkonfigurierten Optionen nutzen. GNSS RTK-Basis und rover Kits.
-
- Plugins
Radio module eXtra Long Range (XLR)
161,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden - Plugins
Radio module Long Range (LR)
101,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden -
Erweiterte Funktionalität
Firmware Update
- In einigen Fällen müssen Sie die Firmware-Version aktualisieren:
- ZED-X20P-Modul: Falls die Firmware-Version niedriger als 2.10 (20. Mai 2026) ist, ist ein Update erforderlich.
- ZED-X20D-Modul: Wenn die Firmware-Version niedriger als 2.00 (1. Juli 2026) ist, ist ein Update erforderlich.
- Laden Sie die neueste Firmware für Ihren Receiver herunter, wählen Sie die Datei von Ihrem Laufwerk aus und klicken Sie auf Update.
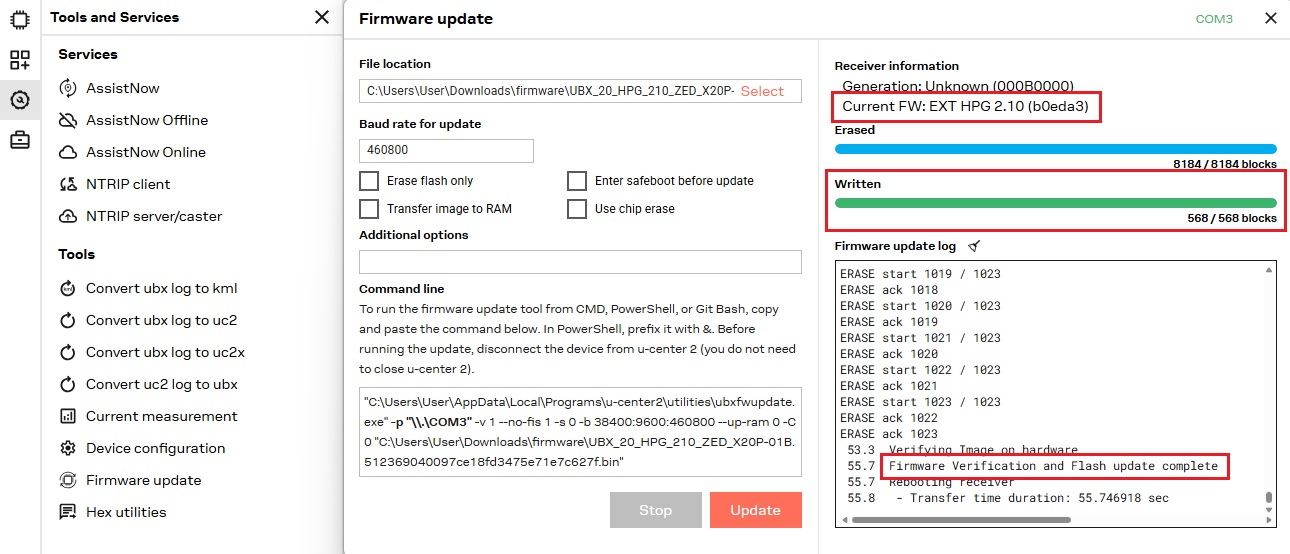
Nach Abschluss des Prozesses, Firmware-Update abgeschlossen Eine Meldung wird angezeigt.
Benutzerdefinierte Konfiguration
Wenn Sie eine benutzerdefinierte Konfiguration für den Empfänger erstellen oder bestimmte Nachrichten aktivieren/deaktivieren möchten, führen Sie die folgenden Schritte durch den Prozess:
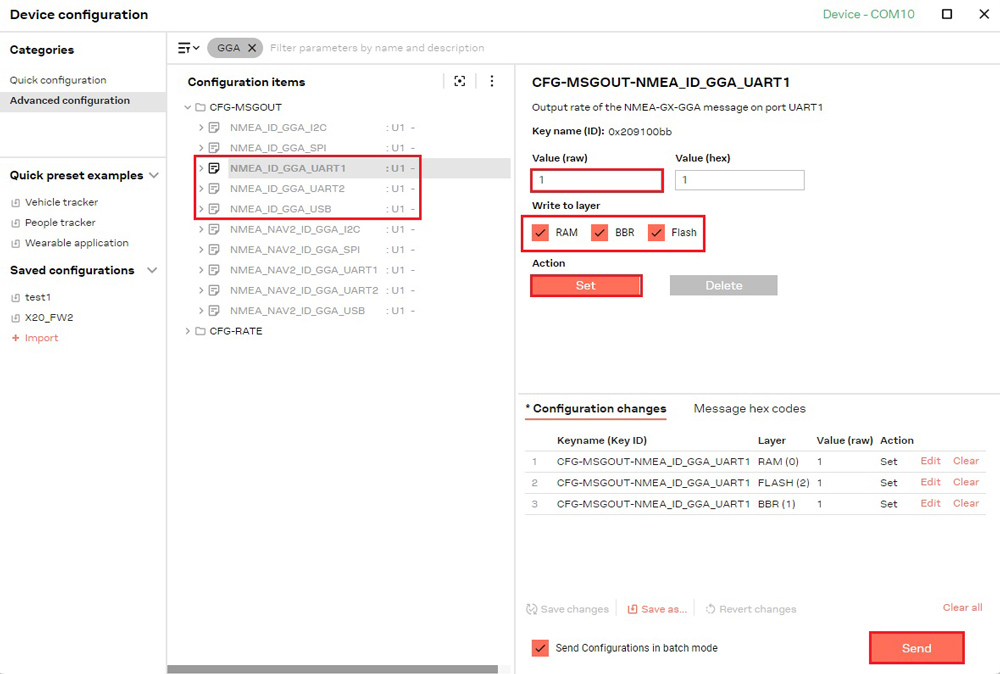
Wählen Sie die zu ändernden Konfigurationselemente aus. Nachdem Sie die Werte angepasst haben, wählen Sie die Ebenen aus, auf die die Änderungen geschrieben werden sollen. Wählen Sie für temporäre Änderungen die entsprechende Option aus. RAM (Die Einstellungen gehen nach einem Gerätereset verloren.) Um die Änderungen dauerhaft zu speichern, wählen Sie aus RAM, BBR und Flash.
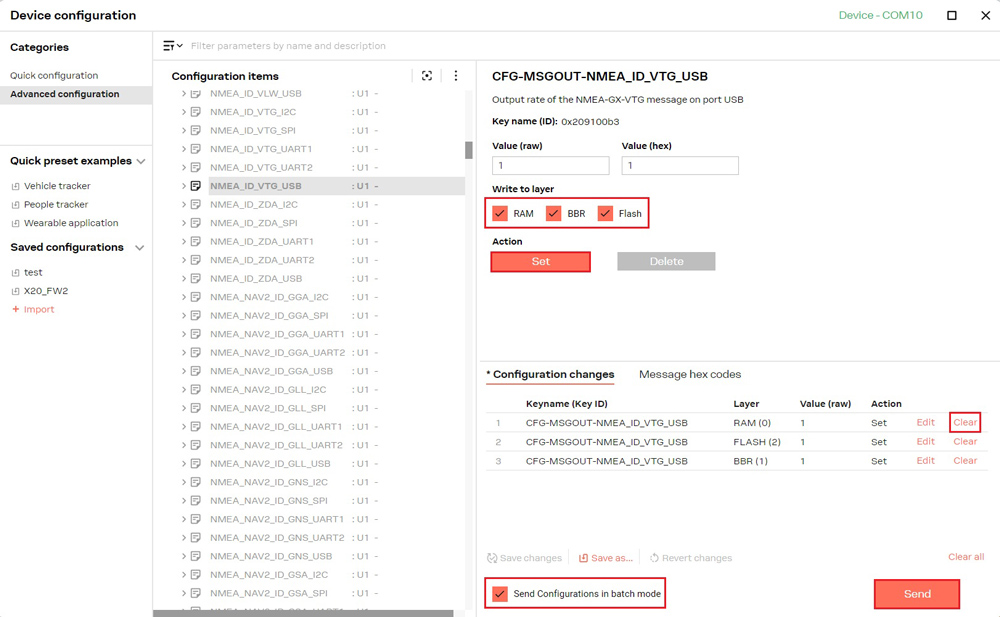
- Klicken Sie auf Stelle den Der Artikel, sein Wert und die ausgewählten Ebenen werden hinzugefügt. Liste der Konfigurationsänderungen.
- Wiederholen Sie die Schritte 8 bis 9, um Ihre Liste der Konfigurationsänderungen zu erstellen.
- Überprüfen Sie die Liste der Änderungen Die an das Gerät zu sendenden Daten können Sie ändern, indem Sie ein Element in der Liste der Konfigurationsänderungen an eine neue Position ziehen. Um ein Element zu entfernen, wählen Sie „Löschen“. Standardmäßig wird jede Eigenschaft als separate UBX-Nachricht gesendet. Konfiguration im Batch-Modus senden gruppiert alle Eigenschaften jeder Schicht in einer einzigen UBX-Nachricht, wodurch die Gesamtzahl der Nachrichten reduziert und die Übertragung beschleunigt wird.
- Klicken Sie auf Senden um die Änderungen auf Ihrem Gerät anzuwenden.
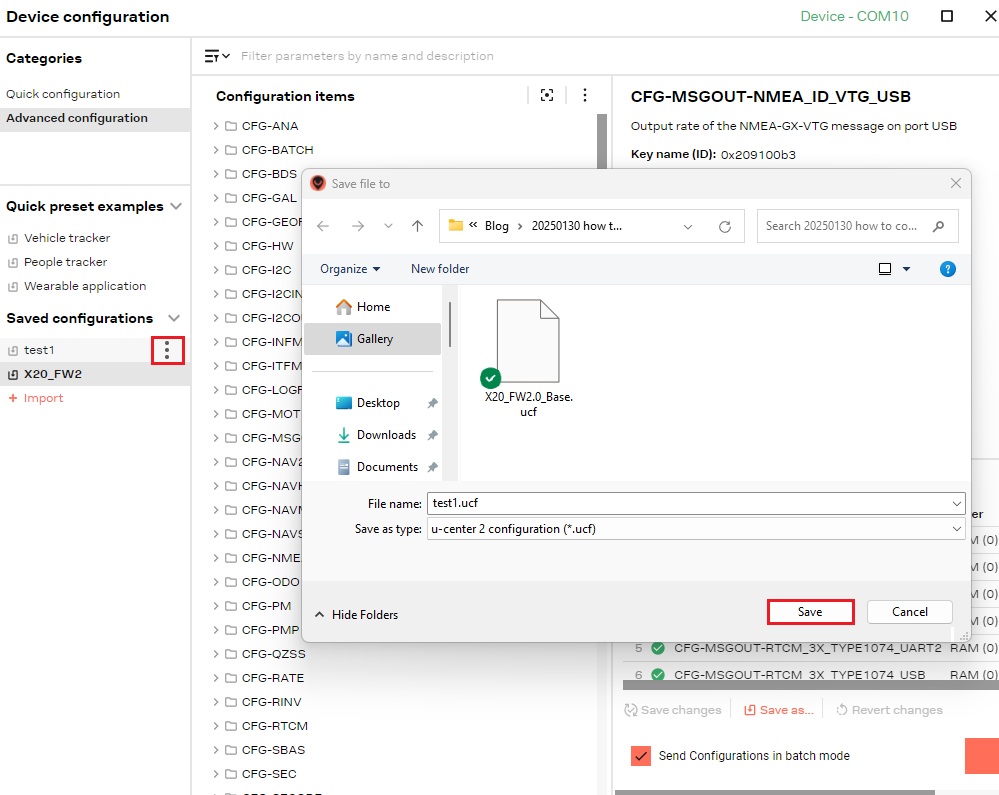
- Um die zu retten aktuelle Änderungsliste als Voreinstellung klicken Speichern als… — es wird dann unter erscheinen Gespeicherte Konfigurationen.
Erstellen Sie Ihre eigene Konfigurationsdatei
Die Konfiguration kann als lokale Datei exportiert werden. .ucf-Datei, was die Verwendung mit anderen Empfängern erleichtert.
- Wählen Sie die gewünschte Konfiguration aus und klicken Sie auf die Schaltfläche. Drei-Punkt-Symbol, und wählen Sie ExportWählen Sie Ihren Zielordner und Dateinamen aus und klicken Sie dann auf GespeichertDie exportierte .ucf-Datei wird im angegebenen Ordner gespeichert.
Ermöglichen Galileo HAS
Galileo Hochgenauigkeitsdienst (HAS) ist ein kostenloser Dienst, der die GNSS-Positionsgenauigkeit von etwa 1–2 Metern auf etwa 20 Zentimeter unter guten Bedingungen. Es sendet Korrekturen direkt über Galileo SatellitenDadurch entfällt die Notwendigkeit einer lokalen Basisstation oder eines kostenpflichtigen Abonnements – ideal für abgelegene Gebiete. Gebiete ohne Internet oder radio Verbindungsinfrastruktur.
Beginnen mit Firmware-Version 2.10, Galileo HAS Korrekturen werden für die u-blox X20P-Modul. Ermöglichen Galileo HAS Um die Funktionalität zu gewährleisten, befolgen Sie bitte die unten aufgeführten Schritte.
- Stellen Sie sicher, dass auf Ihrem Modul die Firmware-Version 2.10 oder höher installiert ist. Falls nicht, aktualisieren Sie es gemäß der Anleitung auf die neueste Version. Firmware Update Abschnitt dieses Handbuchs.
- Legen Sie die Rover 1 Hz mit Galileo HAS Korrekturen Konfigurationsdatei durch Befolgen der Schritte in Laden einer Konfigurationsdatei Abschnitt dieses Handbuchs.
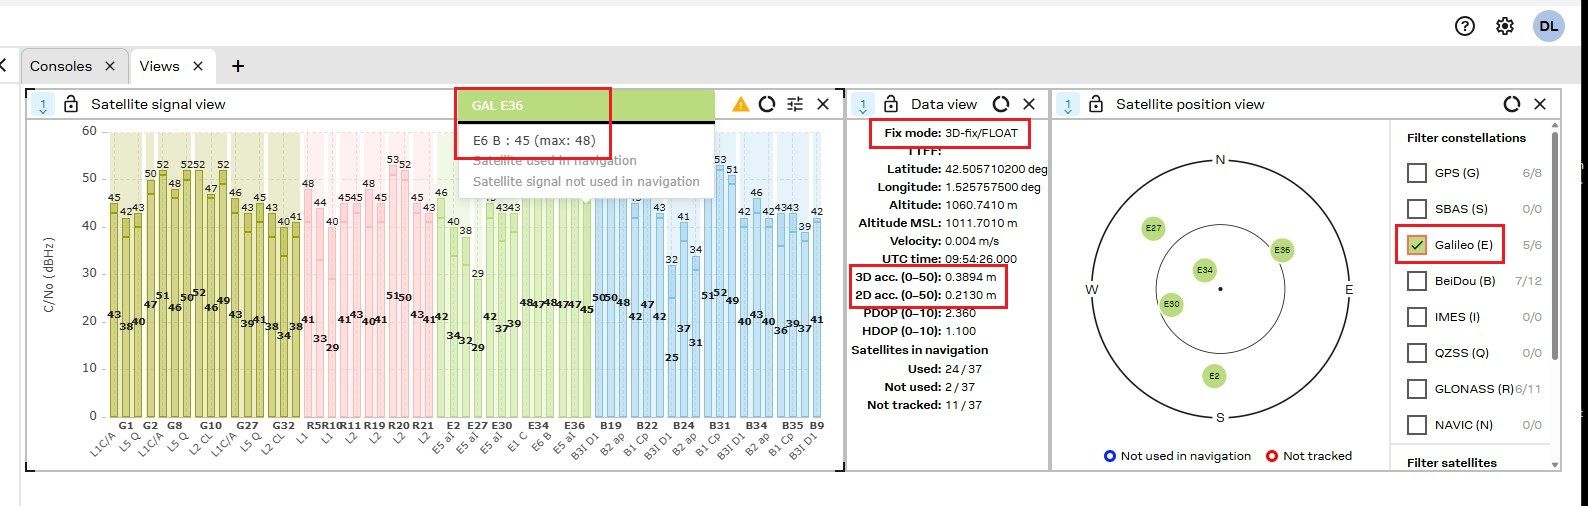
- Sobald die Konfiguration geladen ist, NTRIP Die Funktionalität wird dann nicht mehr verfügbar sein. Sie ist jedoch nicht erforderlich, solange der Empfänger empfängt. Galileo Satelliten sowie einem E6-B-SignalDiese Satelliten liefern HAS-Korrekturen an den Empfänger und verbessern so die Genauigkeit auf Dezimeterebene (angezeigt durch ein RTK Float-Fix-Typ).
Kurskonfiguration (ZED-X20D)
Der folgende Abschnitt gilt ausschließlich für Benutzer von simpleRTK 4 Dual ausgestattet mit der u-blox ZED-X20D ModulDies gilt nicht für Benutzer von simpleRTK 4 Optimum mit dem ZED-X20P-Modul.
Folgen Sie dieser Installationsanleitung für Doppelantennen, um genaue Kursdaten zu erhalten. u-blox ZED-X20D-Modul.
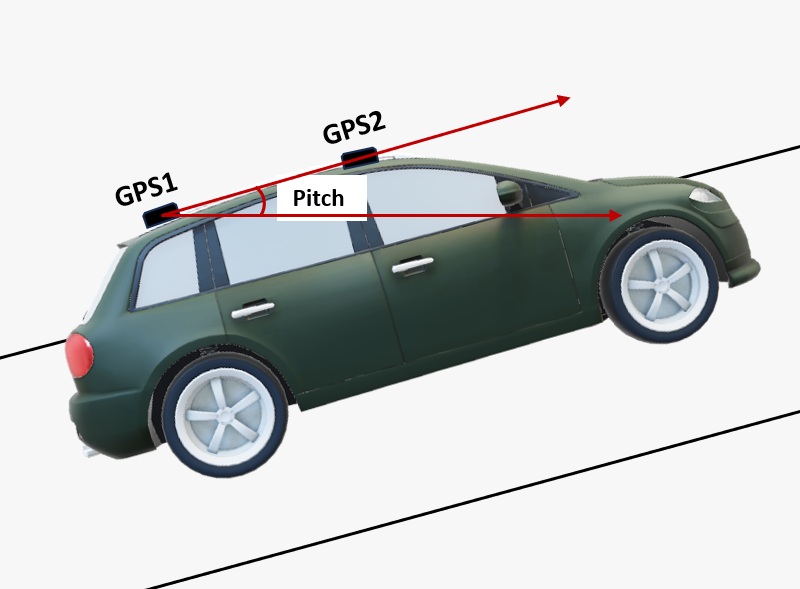
- Die Kursausgabe gibt den Winkel im Uhrzeigersinn von geografisch Nord zum Vektor an, der durch die Basislinie zwischen der Masterantenne (auf der Platine als GPS1 bezeichnet) und der Slaveantenne (als GPS2 bezeichnet) definiert ist. Der Nickwinkel bezeichnet die Neigung des Fahrzeugs oder der Drohne zur Horizontalebene.
- Standardmäßig sollten die Antennen längs zur Fahrzeugachse montiert werden, wobei sich die Hauptantenne (mit der Bezeichnung GPS1) am Heck befindet.
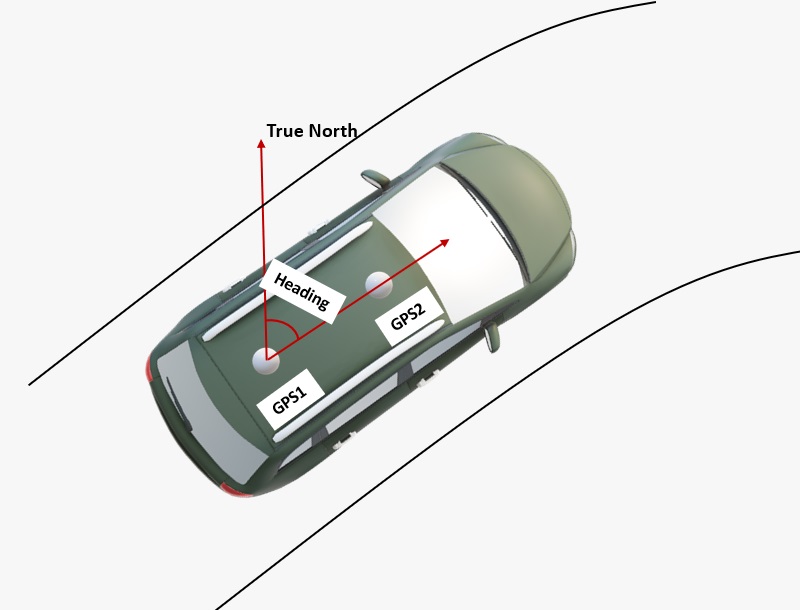
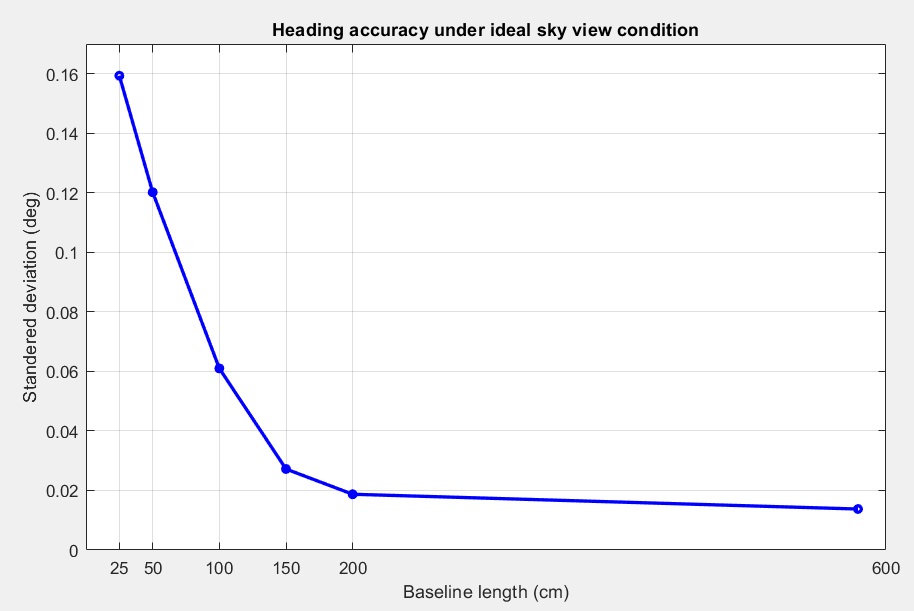
Die Genauigkeit der Kursbestimmung hängt vom Antennenabstand ab – je größer die Basislinie, desto genauer die Position. Für eine Genauigkeit im Subgradbereich ist typischerweise eine Basislinie von 1 Meter erforderlich, was jedoch für viele Fahrzeuge nicht praktikabel ist. Mit einer hochwertigen Konfiguration lassen sich auch mit 0.5 Metern noch gute Ergebnisse erzielen, während 0.3 Meter zwar funktionieren, aber ein verrauschteres Signal liefern können.
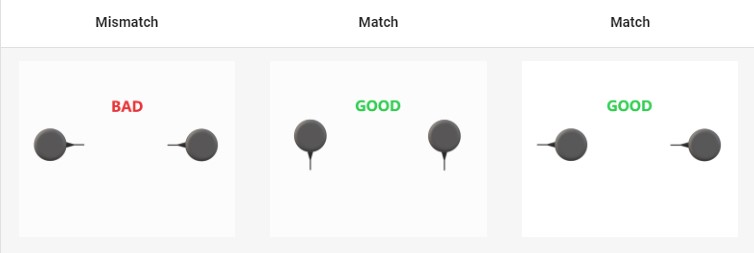
- Für optimale Leistung sollten beide GNSS-Antennen identisch und zueinander gleich ausgerichtet sein – beispielsweise sollten die Antennenkabel an beiden Antennen auf derselben Seite austreten. Dies gewährleistet die korrekte Ausrichtung der HF-Phasenzentren, die für die Genauigkeit der Peilung unerlässlich ist (beachten Sie, dass das tatsächliche HF-Phasenzentrum häufig nicht mit dem physikalischen Zentrum der Antenne übereinstimmt). Darüber hinaus müssen die HF-Kabellängen beider Antennen identisch sein, um bestmögliche Ergebnisse zu erzielen.
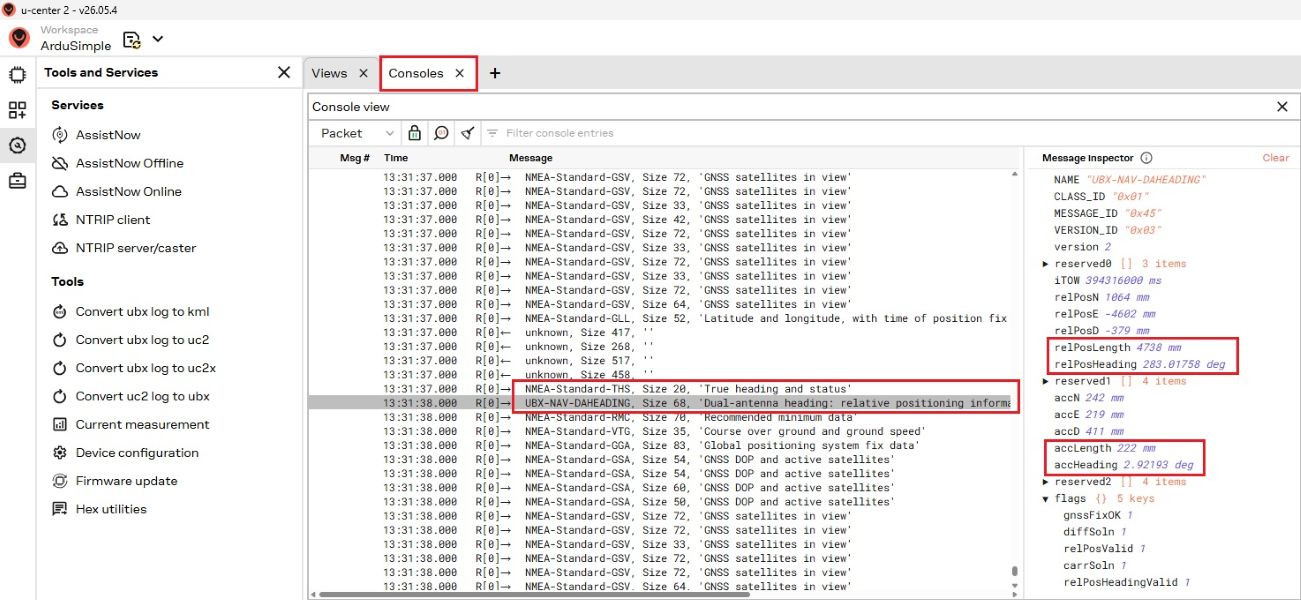
Alle Kursausgabeinformationen – einschließlich des Positionsvektors, des Kurses von Antenne 1 zu Antenne 2 und der entsprechenden Genauigkeitsangaben – sind innerhalb der UBX-NAV-DAHEADING Botschaft. Die CFG-NAVSPGDAHEADING_OFFSET Das Konfigurationselement ermöglicht den im Bericht angegebenen endgültigen Überschriftenwert. NMEA THS (wahrer Kurs und Status) Die Nachricht soll die Fahrtrichtung des Fahrzeugs und nicht die Antennenbasislinie widerspiegeln.
Protokolldatei
Ihre u‑center 2 Software-Sitzung kann während der Laufzeit aufgezeichnet und jederzeit wiedergegeben werden, um Feldbedingungen für Debugging- und Testzwecke zu simulieren.
- Klicken Sie auf die AufzeichnungsschaltflächeIm daraufhin angezeigten Dialogfeld geben Sie den Dateispeicherort durch Klicken an. Ändern und Eingabe der gewünschten Name der Protokolldatei. Klicken Sie Aufzeichnungsprotokoll , um die Aufnahme zu beginnen.
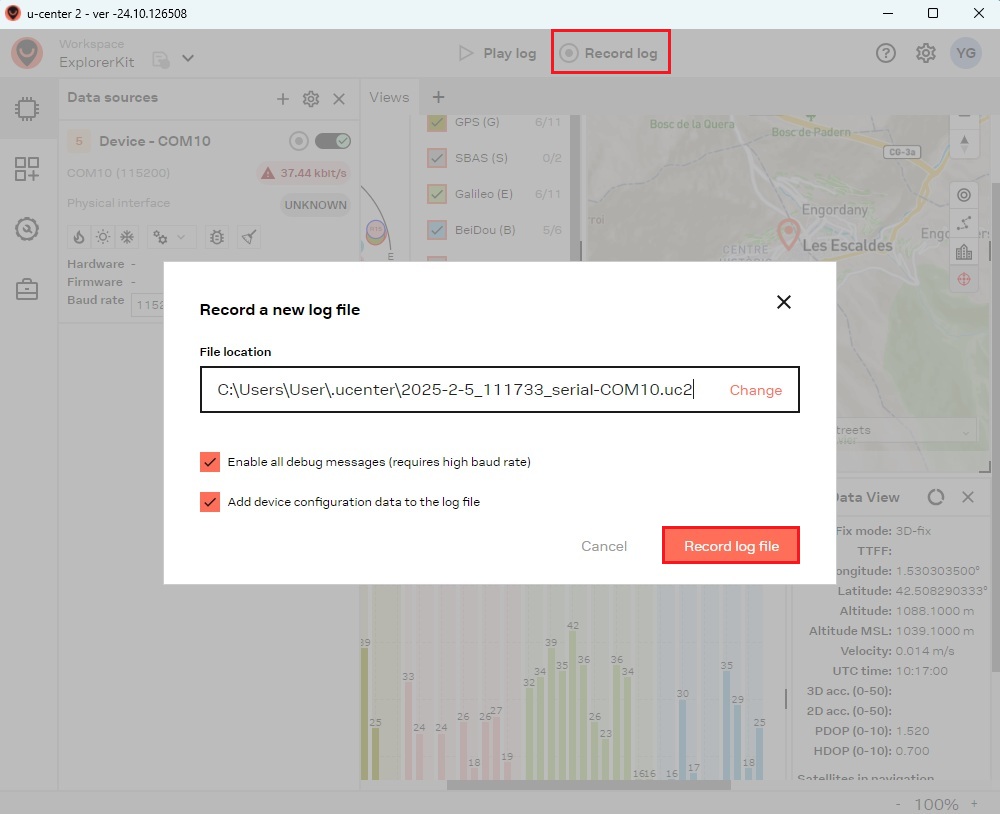
Klicken Sie auf Höre auf, aufzunehmen beenden. Zwei Protokolldateien wird gerettet: einer mit einem .uc2-Erweiterung und einer mit einem .ubx-Erweiterung. Der .ubx-Datei ist für Rückwärtskompatibilität Mit älteren Skripten und älteren u-center-Versionen – es kann nicht direkt von u-center 2 verwendet werden. Nur .uc2-Dateien kann wiedergegeben werden in u-Zentrum 2.
Wiedergabeprotokolldatei
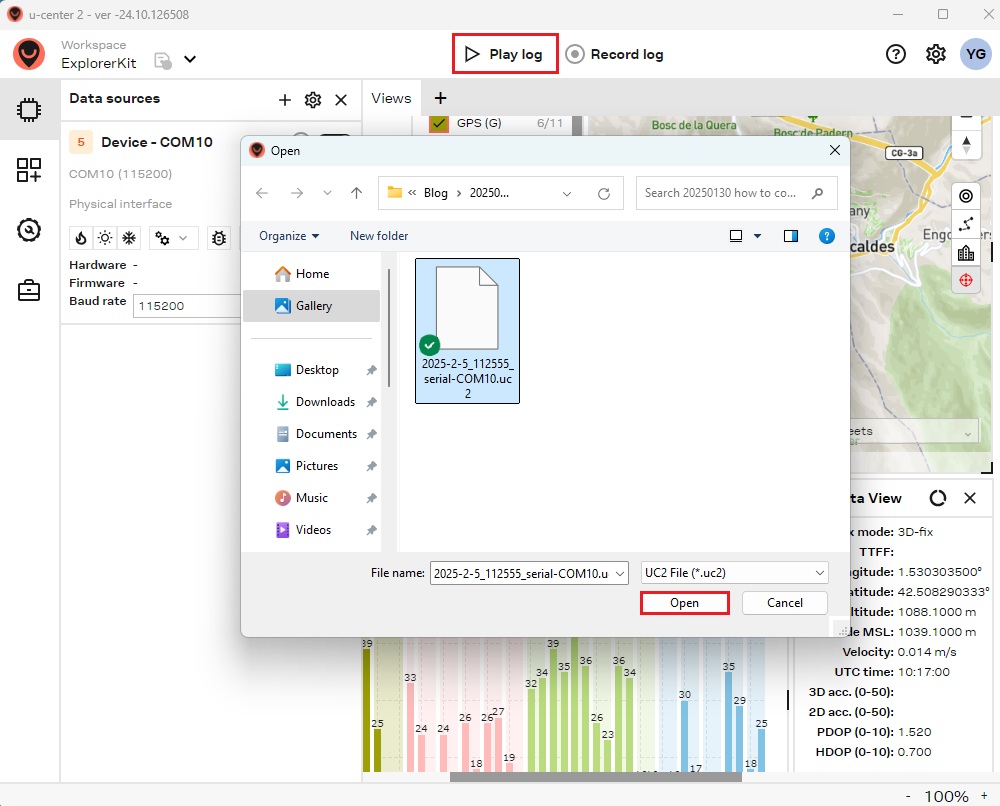
Um eine vorhandene Protokolldatei abzuspielen, klicken Sie auf die Schaltfläche Wiedergabelog-Schaltfläche, wählen Sie a LogdateiUnd klicken Sie auf Öffne.
Dokumentation
Wenn Sie ein fortgeschrittener Benutzer sind und detaillierte Informationen suchen, lesen Sie bitte die u-center 2 Benutzerhandbuch und ZED-X20 Schnittstellenbeschreibung.
- RTK4 Boards
Micro u-blox ZED-X20P
Von 253,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden