
 und


Anleitung zur Konfiguration des simpleRTK2B – Basis-Starterkit (ZED-F9P Modul) und verbinden Sie es mit Ardupilot, um eine zentimetergenaue GPS-Position zu erhalten

Inhaltsverzeichnis
Wir haben dieses Tutorial für die Grundeinrichtung erstellt, wenn Sie Ihren RTK-Empfänger anschließen müssen, der mit dem ZED-F9P Modul zu ArduPilotWir führen Sie durch die erforderlichen Schritte zur Konfiguration Ihres Empfängers, zur Sicherstellung der ordnungsgemäßen Kommunikation zwischen den Geräten und zur Verbindung. RTK corrections um eine zentimetergenaue Messung für Ihre ArduPilot Projekt einfliessen.
Erforderliche Hardware
- simpleRTK2B – Basis-Starterkit
- USB-zu-USB-C-Kabel
- Pixhawk Kabelsatz
- Holybro Pixhawk 6C (Sie können auch Ihren bevorzugten Autopiloten verwenden)
- PC oder Laptop
Erforderliche Software
- Mission Planner
- u-center (für M8, M9, F9)
Vor dem Start
Bitte prüfe dein ArduPilot firmware indem Sie Ihre verbinden Pixhawk Verbinden Sie Ihren Computer mit einem USB-zu-USB-C-Kabel und öffnen Sie die Öffnung. Mission Planner. Der firmware version zeigt in der oberen Leiste des Mission Planner Fenster.
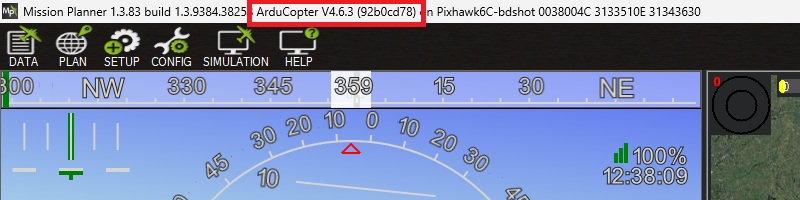
Beachten Sie, dass wir das Tutorial mit diesen Firmware-Versionen validiert haben:
- ArduRover 4.6.0 and 4.6.3
- ArduCopter 4.6.0 and 4.6.3
- ArduPlane 4.6.0 and 4.6.3
Wie verbinden ZED-F9P Board mit ArduPilot?
Einrichtung simpleRTK2B Empfänger
- Verbinden Sie den Receiver über den USB-Anschluss mit Ihrem PC. POWER+GPS mit einem USB-C-Kabel.

- Öffne u-center und verbinden Sie Ihren Receiver über COM port.
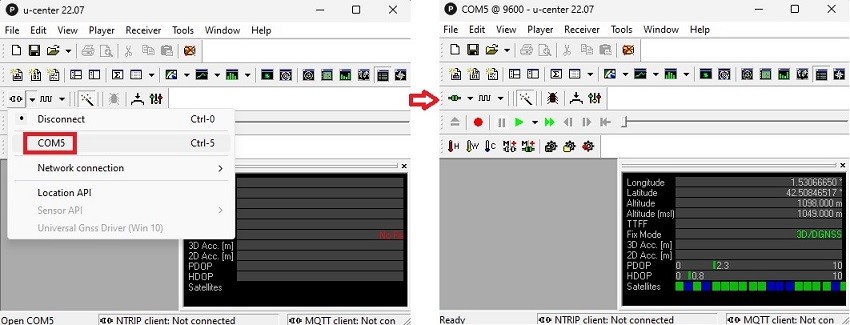
- Stellen Sie sicher, dass Ihr RTK-Empfänger über Folgendes verfügt: Firmware 1.13Wenn Sie Hilfe beim Überprüfen oder Aktualisieren der Firmware-Version Ihres Receivers benötigen, besuchen Sie bitte unsere Website. Konfigurationsdateiseite Für detaillierte Anweisungen. Die maximale Frequenz von Firmware 1.32 für Ihre ZED-F9P Empfänger ist 7HzDaher empfehlen wir die Verwendung von Firmware 1.13 für eine 10Hz Aktualisierungsrate in diesem Tutorial.
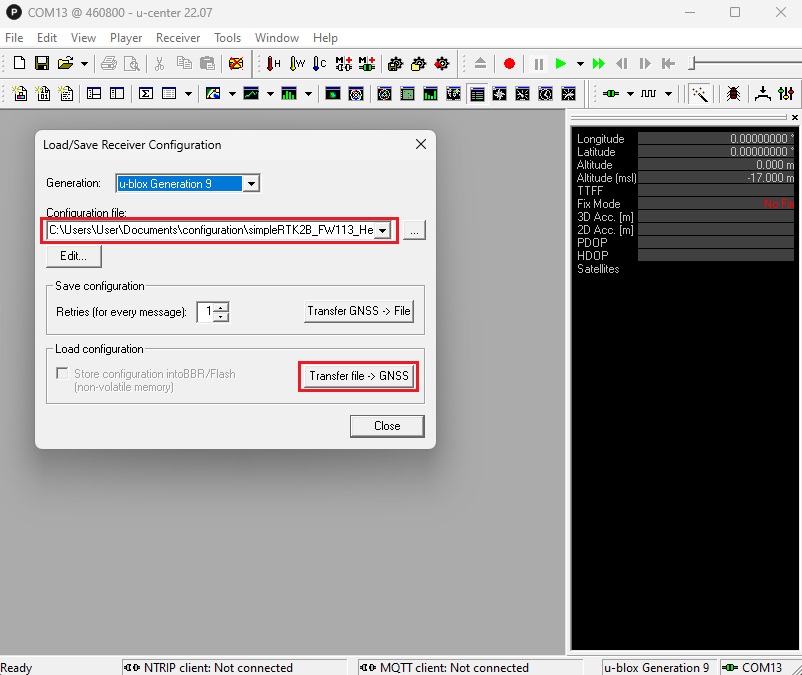
- Zurück Nach Tools -> Receiver Configuration. Wählen Sie die Konfigurationsdatei aus simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (Rechtsklick und auswählen) save link as) die wir für Sie vorbereitet haben. Diese Konfigurationsdatei stellt Ihren Empfänger auf eine Ausgaberate von ein. 10Hz und um zu übermitteln UBX-PVT Nachrichten an den Autopiloten.
- Klicken Sie auf Transfer file –> GNSS um die Konfigurationsdatei auf Ihren Receiver zu übertragen.
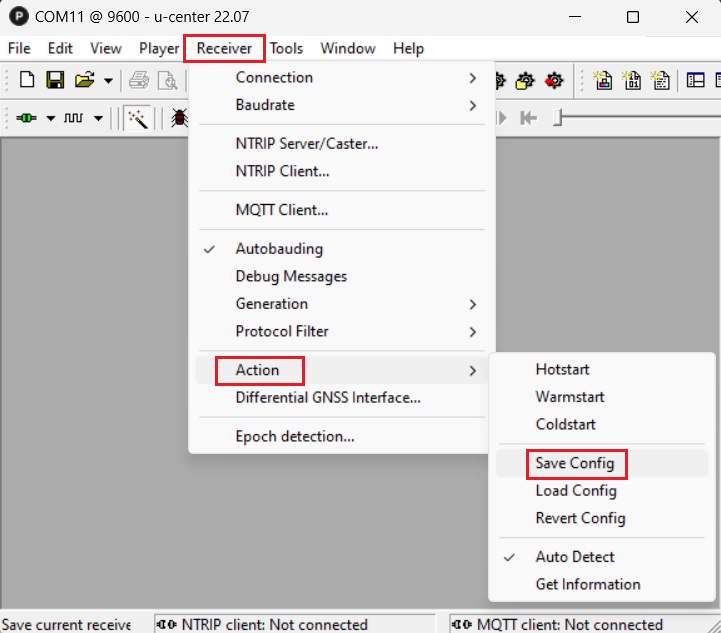
- Gehen Sie in der Menüleiste zu Receiver –> Action –> Save Config um Ihre Konfiguration zu speichern.
ArduPilot konfigurieren
- verbinden Sie Ihren Pixhawk Verbinden Sie Ihren Computer mit einem USB-zu-USB-C-Kabel.
- Stellen Sie sicher, dass Sie die Ersteinrichtung Ihres Autopiloten bereits abgeschlossen haben. Sie können das überprüfen Benutzerhandbuch of ArduPilot um zu sehen, wie es geht.
- Öffne Mission Planner und verbinde deine Pixhawk dazu mit COM port.
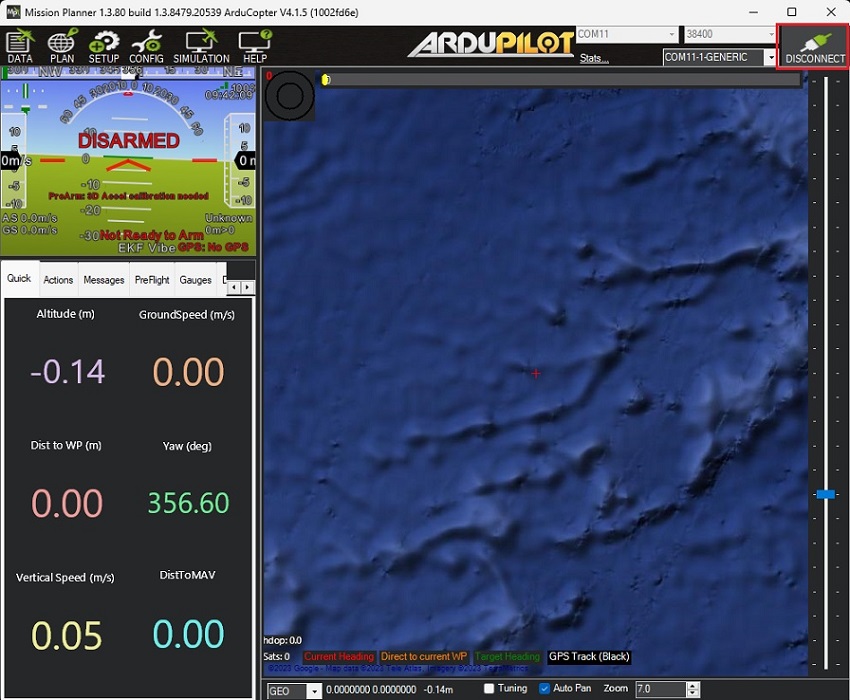
- Zurück Nach CONFIG –> Full Parameter List. Da die Firmware-Version von Ihrer abweichen kann, finden Sie hier eine Liste aller Parameter, die gegenüber ihren Standardwerten geändert wurden:
- COMPASS_ENABLE 1 -> 0 (Behindert)
- COMPASS_USE 1 -> 0 (Behindert)
- COMPASS_USE2 1 -> 0 (Behindert)
- COMPASS_USE3 1 -> 0 (Behindert)
- EK3_MAG_CAL 3 -> 2 (Niemals)
- EK3_SRC1_YAW 1 -> 2 (GEOGRAPHISCHES POSITIONIERUNGS SYSTEM)
- GPS_AUTO_CONFIG 1 -> 0 (Deaktiviert die automatische Konfiguration)
- GPS_AUTO_SWITCH 1 -> 0 (Primär verwenden)
- GPS2_POS_X 0 -> Abstand in der X-Achse von der GPS-Antenne zum Flugregler IMU Position (Sie sollten diesen Parameter zusammen mit GPS2_POS_Y und GPS2_POS_Z für die Y- und Z-Achse konfigurieren)
- GPS_PRIMARY 0 -> 1 (Zweites GPS)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS1_TYPE 1 -> 0 (Keiner)
- GPS2_TYPE 0 -> 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GEOGRAPHISCHES POSITIONIERUNGS SYSTEM)
- Presse Write Params um Ihre Einstellungen zu speichern.
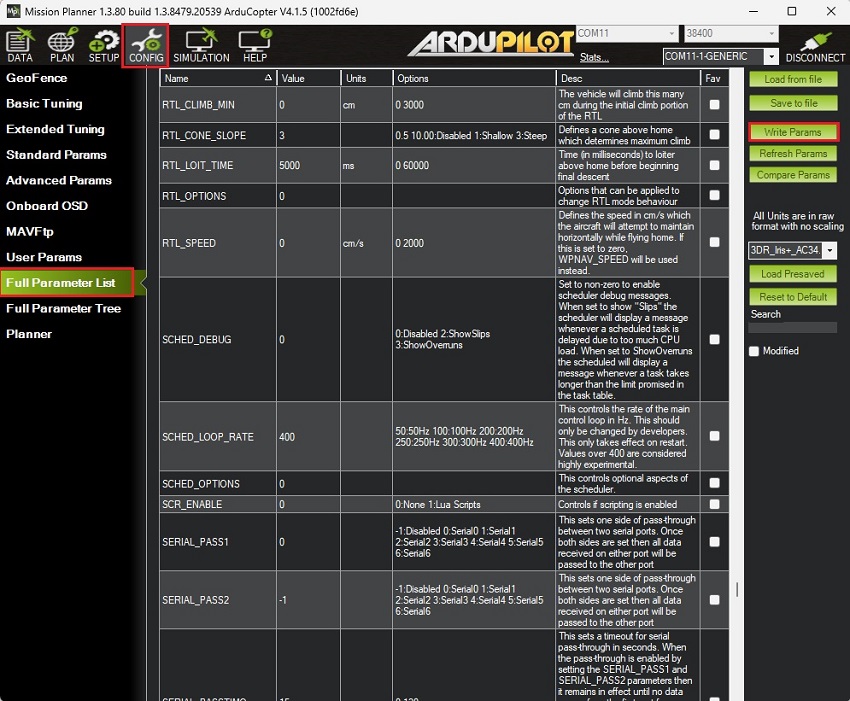
- Stellen Sie nach dem Speichern aller Parameter sicher, dass Sie Ihren Autopiloten von der Stromversorgung trennen, indem Sie das USB-Kabel abziehen, um Ihren Autopiloten zurückzusetzen.
Verbinden Sie den Empfänger mit Ihrem Autopiloten.
- Schließen Sie die Antenne an Ihren Empfänger an. Stellen Sie sicher, dass die Antenne freie Sicht zum Himmel hat; zu Testzwecken können Sie sie neben ein Fenster stellen.
- Stellen Sie sicher, dass Sie die richtige JST Kabel für Ihr Pixhawk.
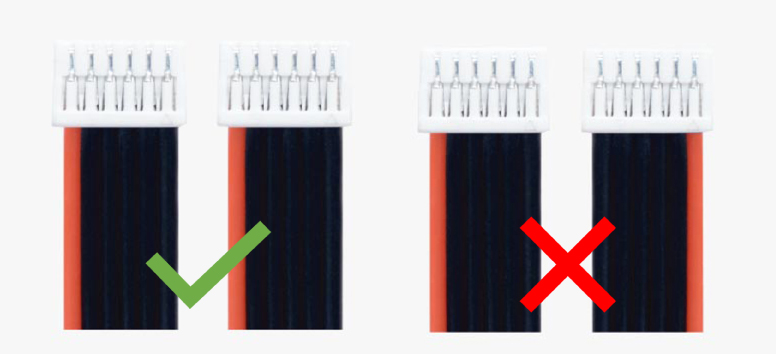
- Verwenden Sie die JST Stecker am simpleRTK2B Empfänger und verbinden Sie ihn mit dem TELEM1 Hafen.
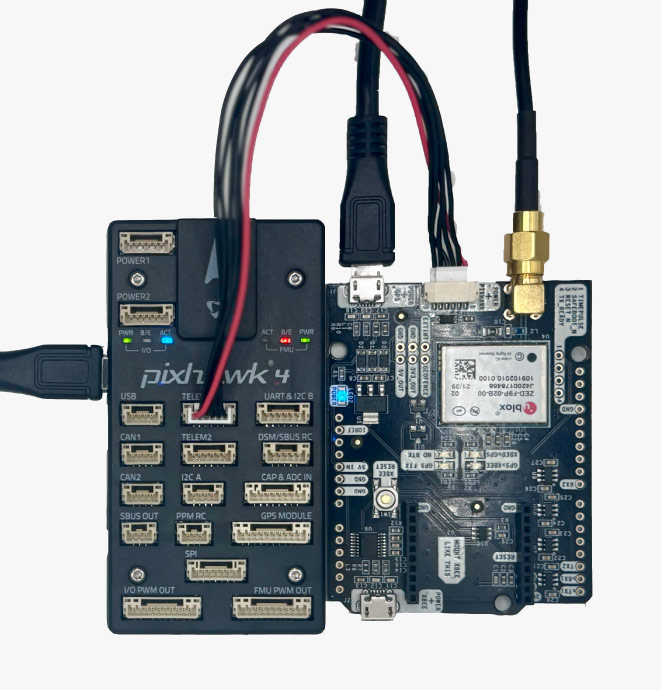
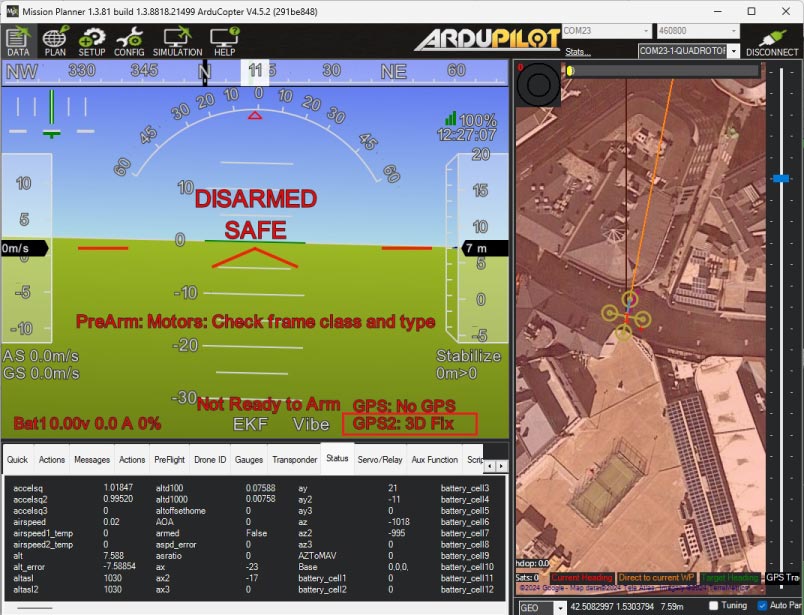
- Schalten Sie den Autopiloten ein, Sie werden sehen GPS2 Ist verbunden.
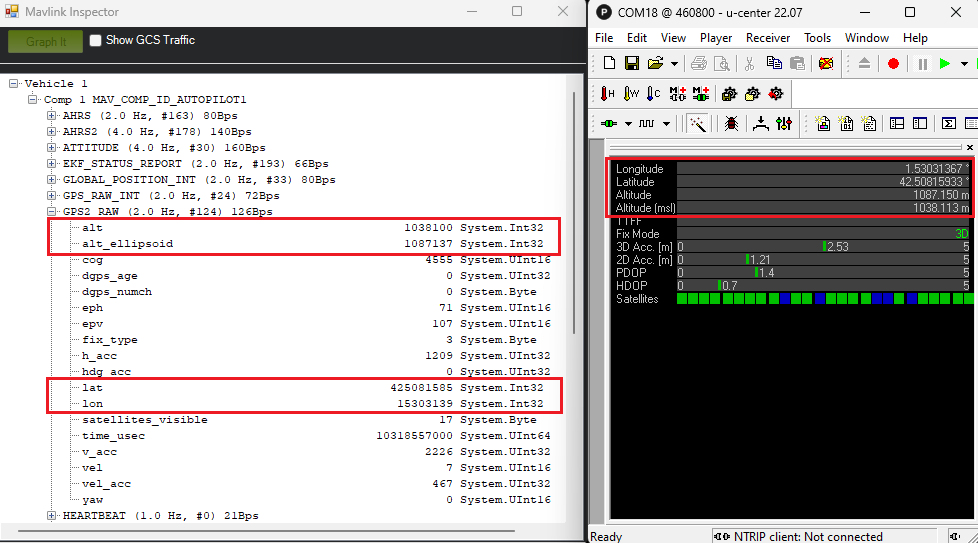
- In Mission Planner, können Sie das überprüfen GPS Informationen dazu finden Sie unter CTRL+F –> MAVlink inspector –> GPS2_RAWDie Höhen-, Breiten- und Längengradinformationen auf Mission Planner sollte das gleiche sein wie auf u-center.
Verbindung zu RTK-Korrekturen herstellen
- Standardmäßig simpleRTK2B Der Empfänger hat eine Genauigkeit von bis zu 1.5 Metern. Um eine zentimetergenaue Positionsbestimmung zu erreichen, benötigen Sie RTK corrections die von einem lokalen NTRIP Service oder von Ihrem eigenen RTK base Station.
- NTRIP Service: Wenn Sie in dem Gebiet, in dem Sie arbeiten werden, über einen Internetanschluss verfügen, ist die einfachste Möglichkeit, diesen zu erhalten. RTK corrections ist durch eine NTRIP service Weil Sie keine zusätzliche Ausrüstung benötigen. Siehe Tutorial. Wie senden NTRIP Korrekturen an ArduPilotBefolgen Sie die Schritte 4–8.
- RTK-Basisstation: Wenn Sie sich an einem Ort ohne zuverlässigen Internetzugang befinden, können Sie sich Ihren eigenen einrichten. RTK base Station. Dies erfordert eine zusätzliche Station. simpleRTK2B – Basic Starter Kit Dazu sendet die Basisstation. RTK corrections zu ArduPilotSo erreichen Sie auch in abgelegenen Gebieten zentimetergenaue Ergebnisse. Tutorial ansehen So senden Sie RTK-Basisstationskorrekturen an ArduPilot. Befolgen Sie die Schritte 1–6.
- In wenigen Sekunden Mission Planner Sie werden GPS2 Statusänderung zu RTK Float/Fixed.

Jetzt können Sie es genießen ArduPilot Projekt mit Ihrer hohen Präzision RTK Empfänger!
ANDERE PRODUKTE
Wenn Sie dieses Tutorial machen möchten, haben wir alle Produkte auf Lager und sind versandbereit.
-
 Plugins
Radio module Long Range (LR)
101,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden - Plugins
Radio module eXtra Long Range (XLR)
161,00€ Dieses Produkt hat mehrere Varianten. Die Optionen können auf der Produktseite ausgewählt werden -
-

RTK-Assistent
Finden Sie mit nur wenigen Fragen die besten Produkte für Ihre Anwendung.